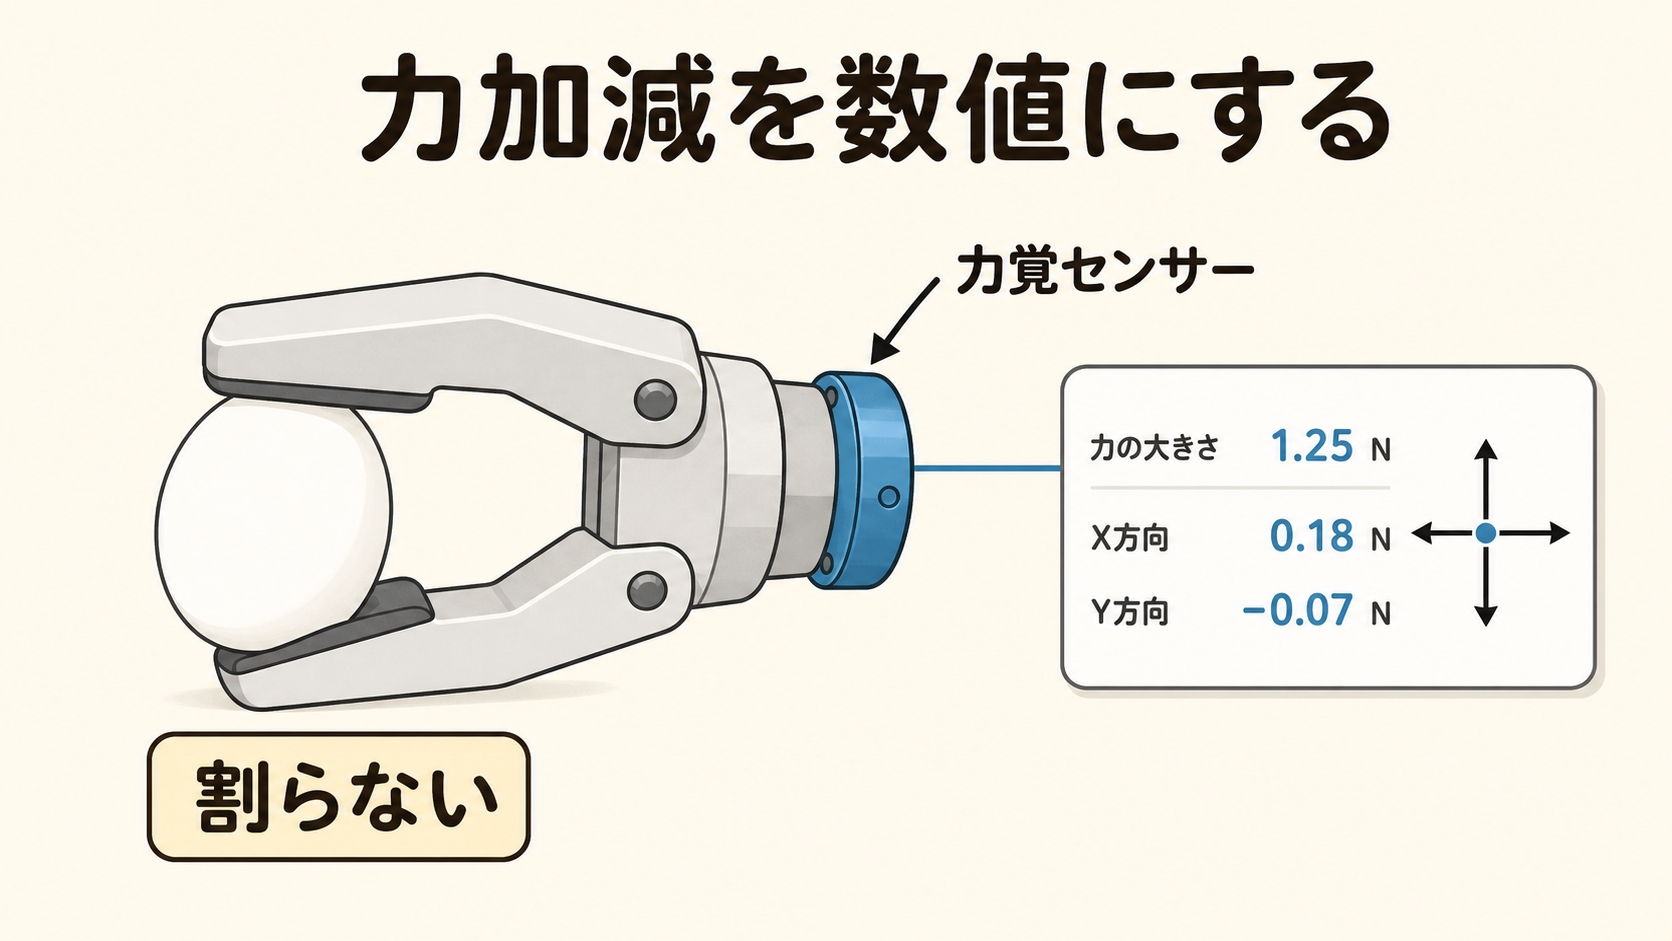
「力覚センサー」と検索すると、6軸、Fx・Fy・Fz、Mx・My・Mz、ひずみゲージ、モーメント……いきなり記号が並んで、読む気が失せた経験はありませんか?
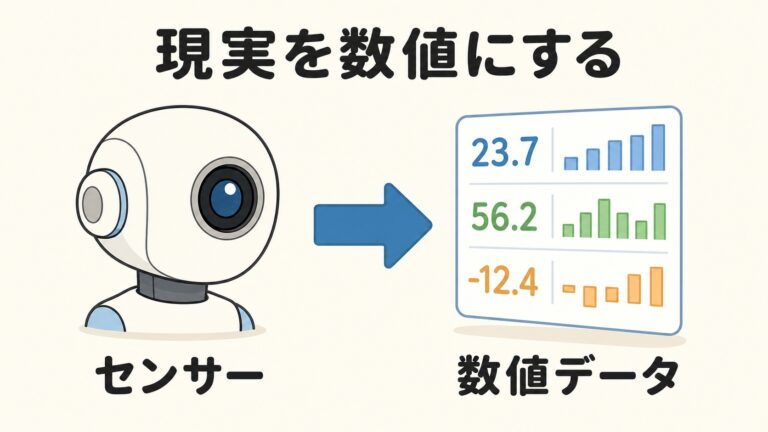
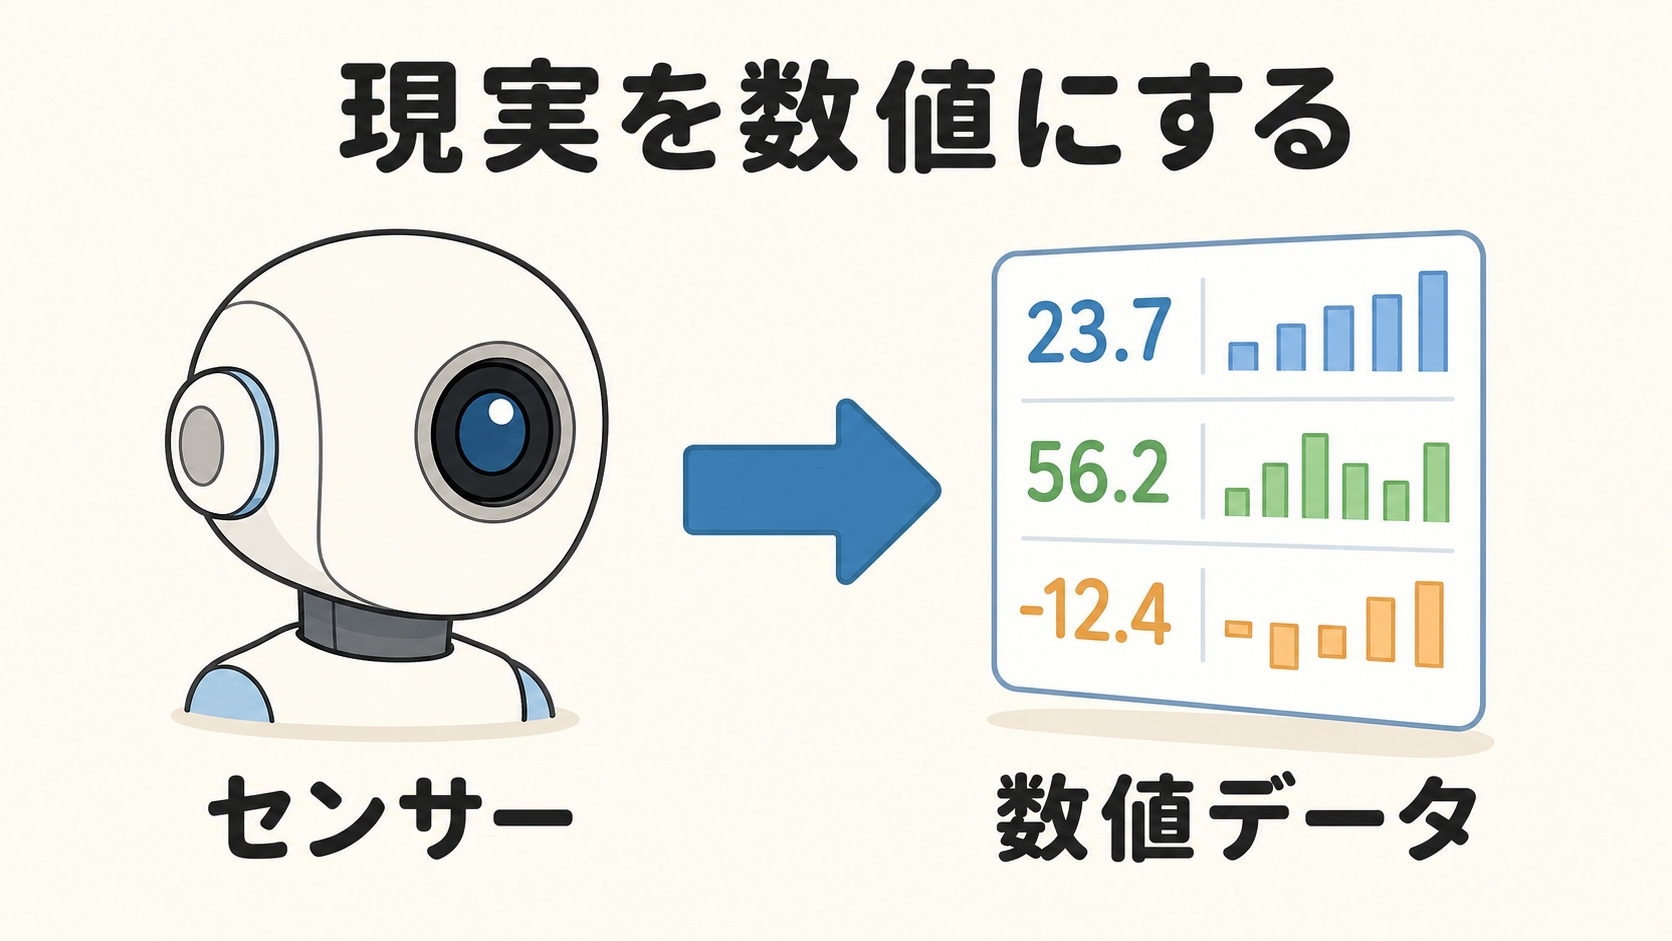
でも、この部品がやっていることは驚くほどシンプルです。金属がほんのわずかに「たわむ」量を測って、力の大きさに換算しているだけなのです。
この記事で分かること
・力覚センサーが「見えない力」を数値にする原理
・「6軸」が何を数えているのか(記号アレルギーを解消)
・トルクセンサーとの違い
・そして、力覚センサーが苦手なこと
数式は一つも使いません。「ロボットはなぜ卵を割らずに持てるのか」という問いから、順番に解いていきます。
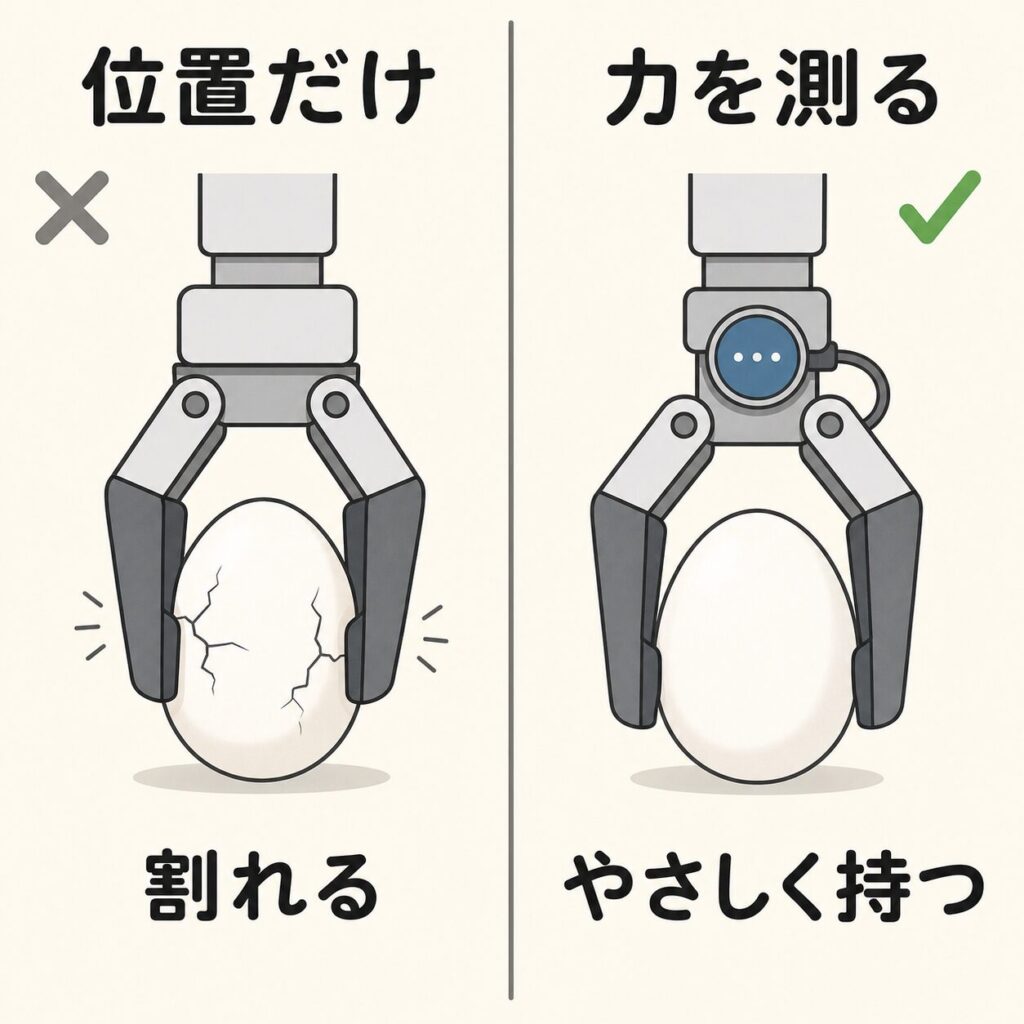
なぜ必要か:位置だけを教えたロボットは卵を割る
従来の産業用ロボットは、基本的に「位置」だけを指令されて動いていました。「座標X=100、Y=50の地点まで移動しろ」という命令です。
この方式の恐ろしさは、途中に何があっても指定位置まで行こうとする点にあります。目の前に硬い壁があっても、卵があっても、ロボットは全力で押し込み続けます。力を測る仕組みがないので、「ぶつかった」ことに気づけないのです。
位置制御だけの世界
- 部品の位置が0.1mmズレると入らない
- 入らなければ無理に押して壊す
- 治具(固定具)を精密に作り込む必要がある
- 人が近づくと危険
力を測れる世界
- 「引っかかった」と分かるので探りながら入れる
- 一定の力で押し当てて磨く・拭く
- 治具の精度要求が下がる
- 異常な力を検知して即停止できる
原理:見えない「力」をどうやって数値にするのか
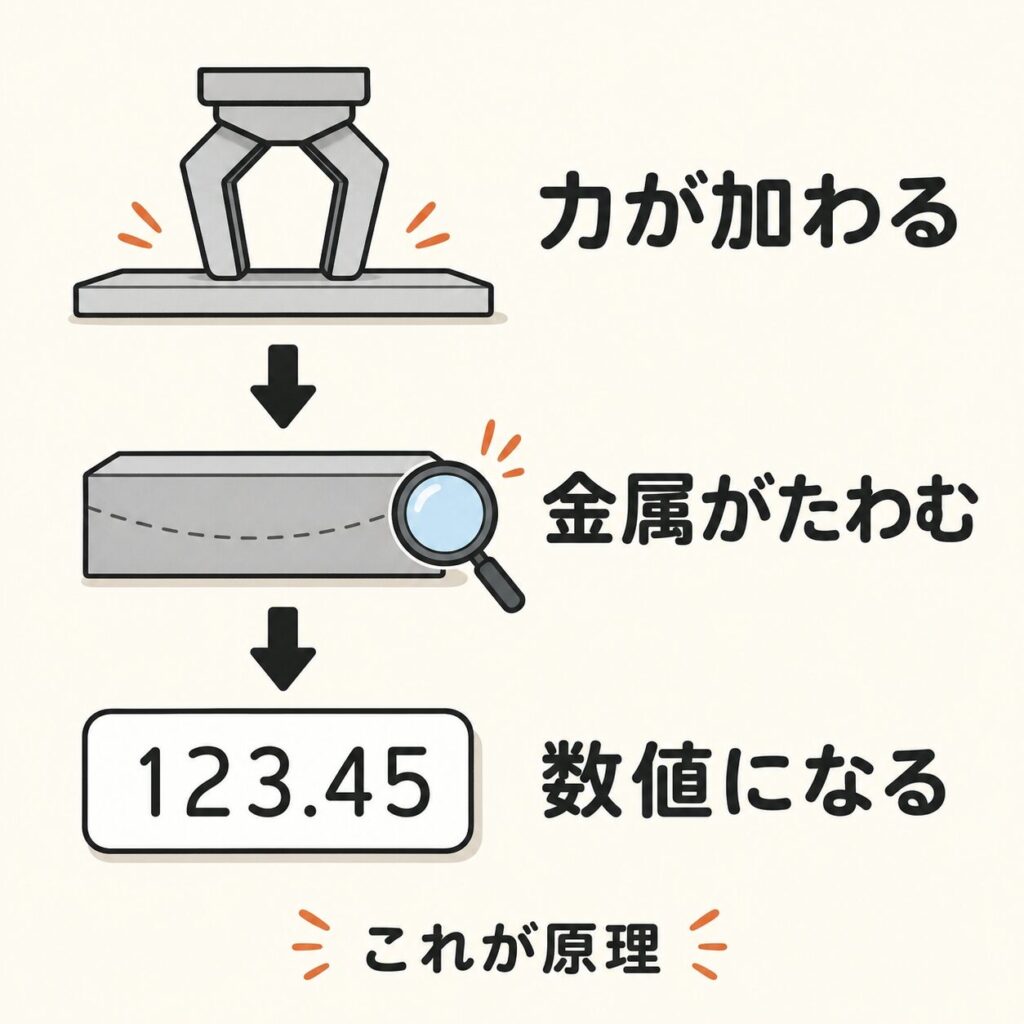
ステップ1:わざと「たわむ」金属を用意する
力は目に見えず、直接つかむこともできません。そこで技術者は発想を逆転させました。力を受けると必ず起こる「変形」を測ればいい、と。
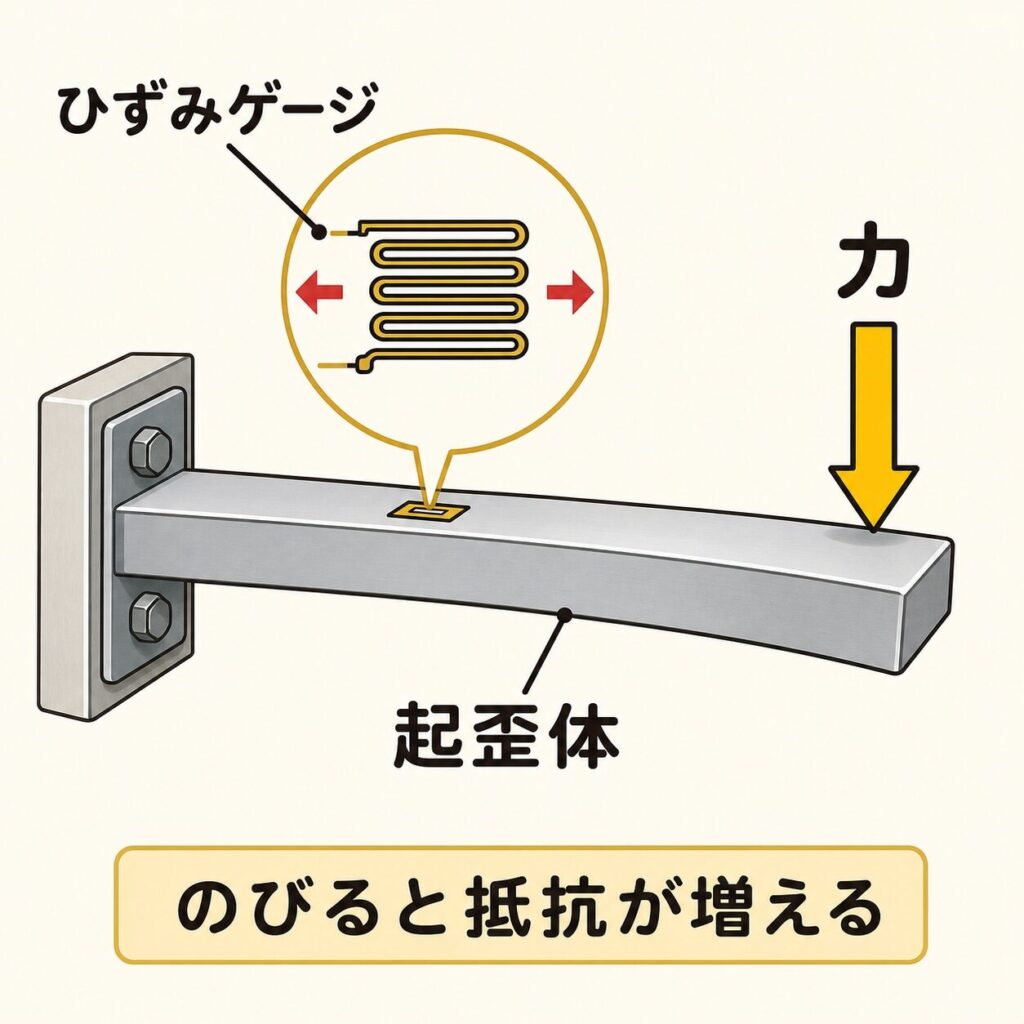
センサーの内部には、起歪体(きわいたい)と呼ばれる金属の構造体が入っています。頑丈なだけの金属では変形しないので、あえて薄く削った部分を設けて、力が加わると狙った場所だけがミクロン単位でたわむように設計されています。
ステップ2:ひずみゲージで電気に変換する
起歪体の表面に貼り付けられているのがひずみゲージです。これは細い金属の線を、つづら折り状に薄いフィルムに配置した小さな部品です。
ここで使われる物理は、中学の理科でも出てくる関係です。金属の線は、引っ張られて細く長くなると電気が流れにくくなり(抵抗が増え)、押し縮められると流れやすくなります。つまり、たわみが電気抵抗の変化として現れるのです。
この抵抗変化はごくわずかなので、実際にはブリッジ回路という増幅の仕組みで取り出し、内部のマイコンで計算処理して出力します。原理の分類はオムロン、ミネベアミツミ、レプトリノ等の技術資料をもとに整理しています。
「6軸」の意味:押す力3つ、ねじる力3つ
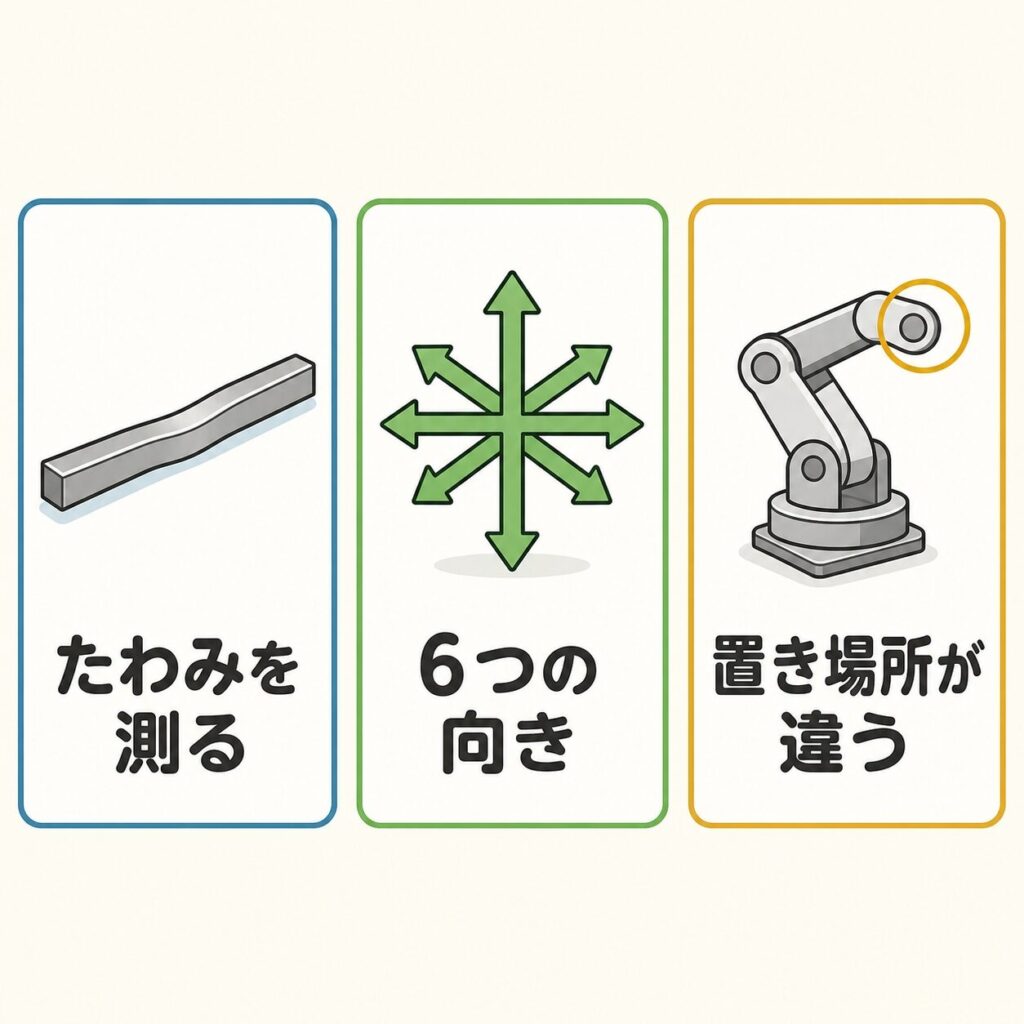
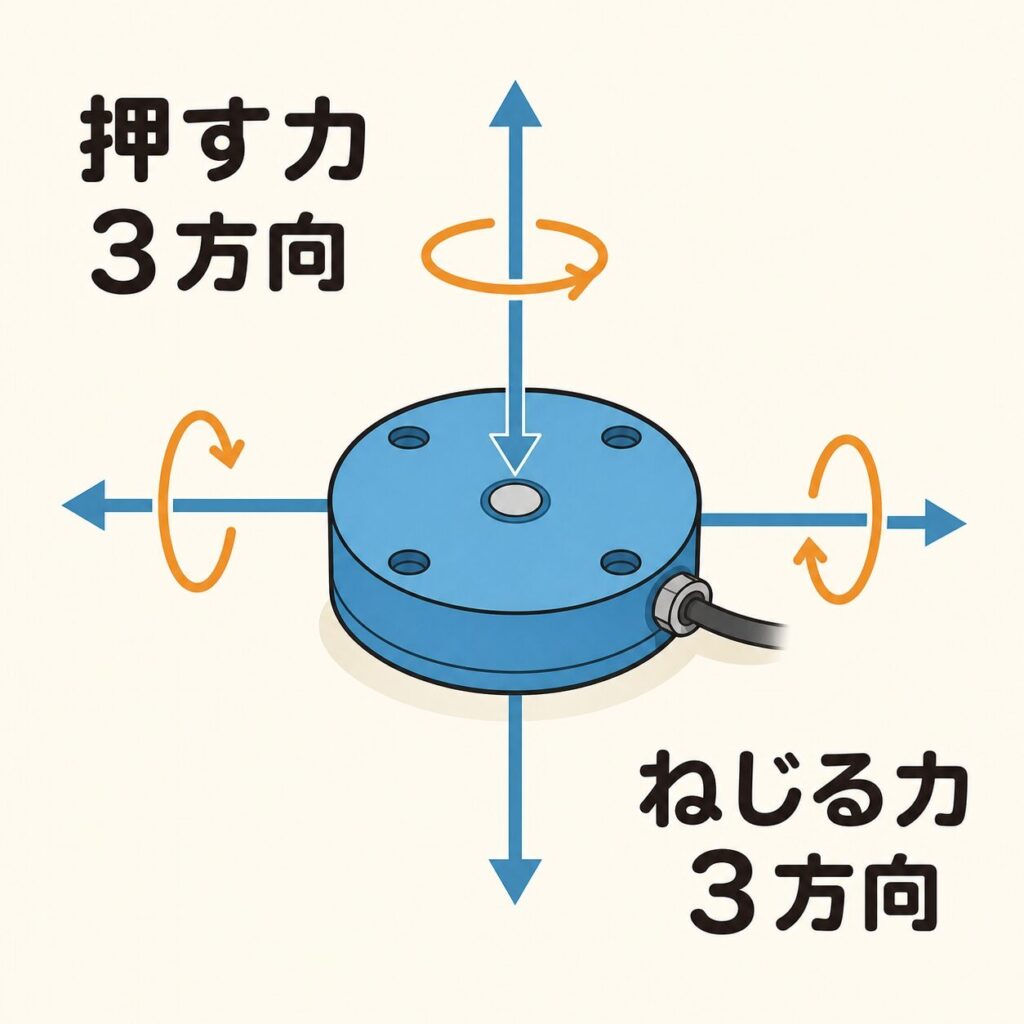
力覚センサーの説明で必ず出てくるFx・Fy・Fz・Mx・My・Mzという記号。これは難しい話ではなく、力の表現に必要な最小限の6つを並べただけです。
| 記号 | 日本語 | 身近な動作でいうと |
|---|---|---|
| Fx・Fy | 横に押される力 | 机の上の消しゴムを横に滑らせる力 |
| Fz | 上下に押される力 | スタンプを紙に押し付ける力 |
| Mx・My | 傾ける・曲げる力 | スプーンで缶のフタをこじ開ける動き |
| Mz | 回す・ねじる力 | ペットボトルのフタを回す力 |
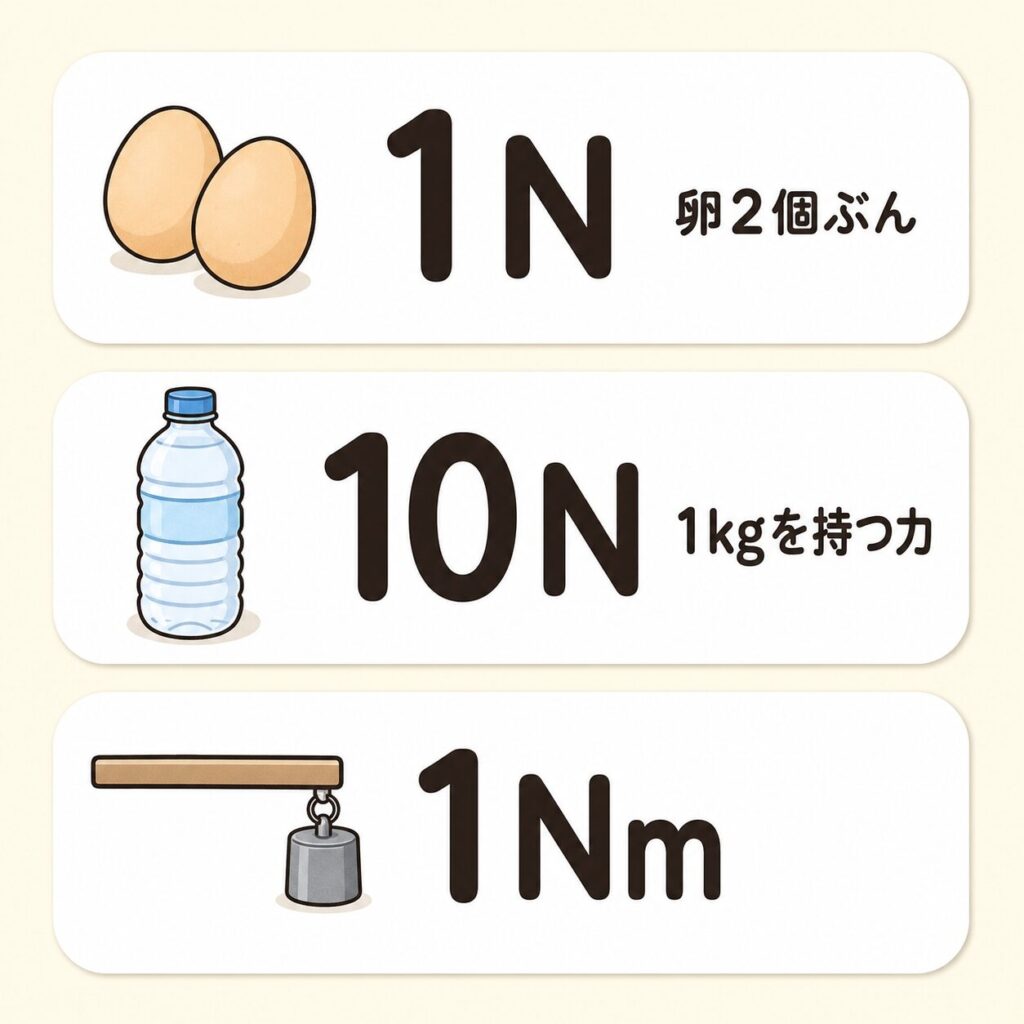
単位「N(ニュートン)」を体で感じる
カタログには「定格 100N」などと書かれています。技術者以外にはピンと来ないので、身体感覚に翻訳しておきましょう。
※1N=約102gfとして概算。厳密な換算ではなく、体感をつかむための目安です。
力覚センサーとトルクセンサーは何が違うのか
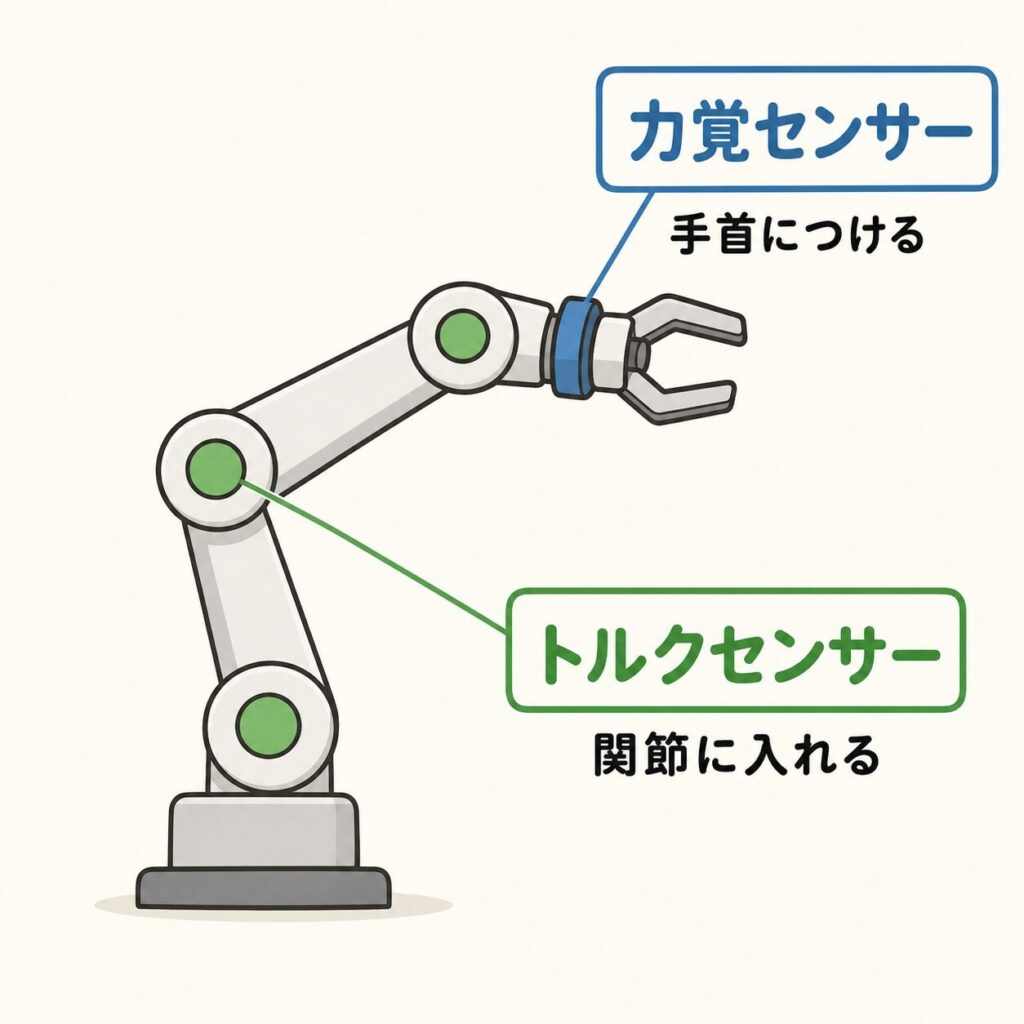
検索でよく並んで出てくる2つですが、混同されがちです。決定的な違いは「どこに付けるか」、そして「誰の力を知りたいのか」です。
| 比較項目 | 力覚センサー | 関節トルクセンサー | 意味の違い |
|---|---|---|---|
| 取り付け位置 | 手首(先端) | 各関節の内部 | 先端か、体の中か |
| 測るもの | 外部から受ける力6成分 | その関節のねじり力1成分 | 6軸か、1軸か |
| 得意なこと | 接触作業の精密な力制御 | 全身どこでも衝突を検知 | 器用さか、安全か |
| 弱点 | 手首より先しか分からない | 関節ごとに必要でコスト増 | 死角か、個数か |
力を検出する4つの方式
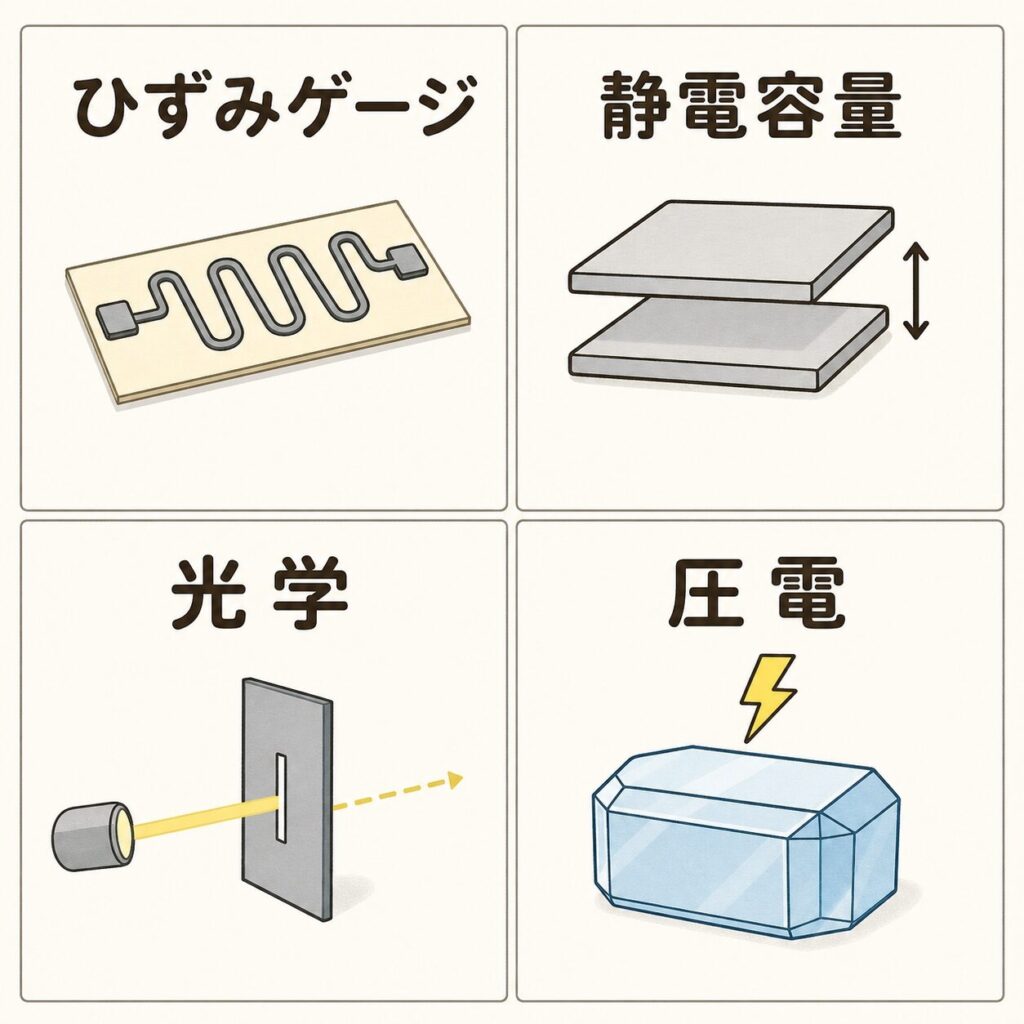
「たわみを電気に変える」方法は一つではありません。用途によって使い分けられています。
| 方式 | 原理をひと言で | 強み | 弱み |
|---|---|---|---|
| ひずみゲージ式 | 変形で電気抵抗が変わる | 実績が豊富・精度が高い | 温度の影響を受けやすい |
| 静電容量式 | 電極の隙間の変化を読む | 構造が簡素・低コスト化しやすい | 周囲の電気的な影響を受けやすい |
| 光学式 | 変形による光のズレを読む | 薄型・軽量化しやすい・電気ノイズに強い | 汚れ・異物に弱い |
| 圧電式 | 力が加わると電圧が発生する | 瞬間的な衝撃の検出に強い | 静止した力の長時間測定が苦手 |
ここが本題:力覚センサーの4つの弱点
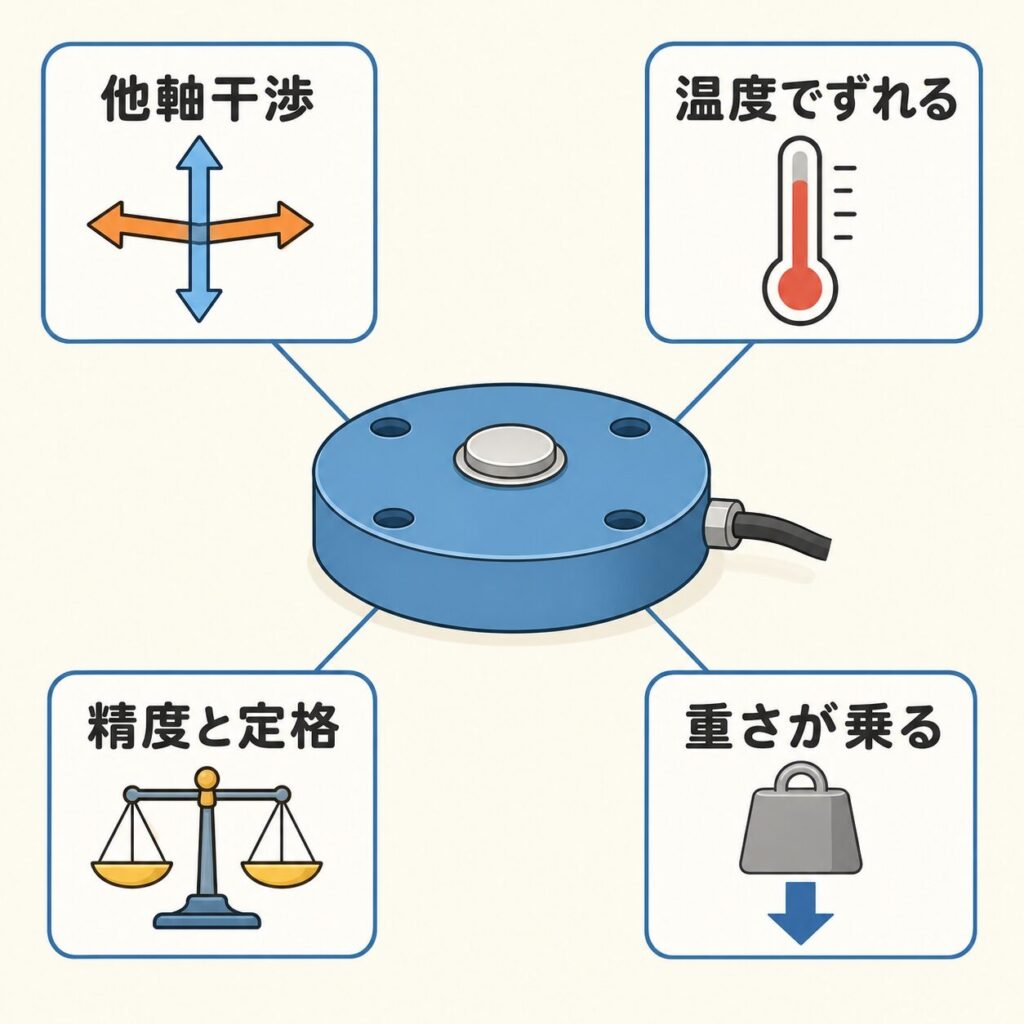
カタログには良いことしか書かれていません。しかし実務では、ここに挙げる4つが必ず立ちはだかります。この部分を知っているかどうかが、技術を理解しているかの分かれ目です。
⏱️ 「測れる」だけでは足りない。速さが器用さを決める
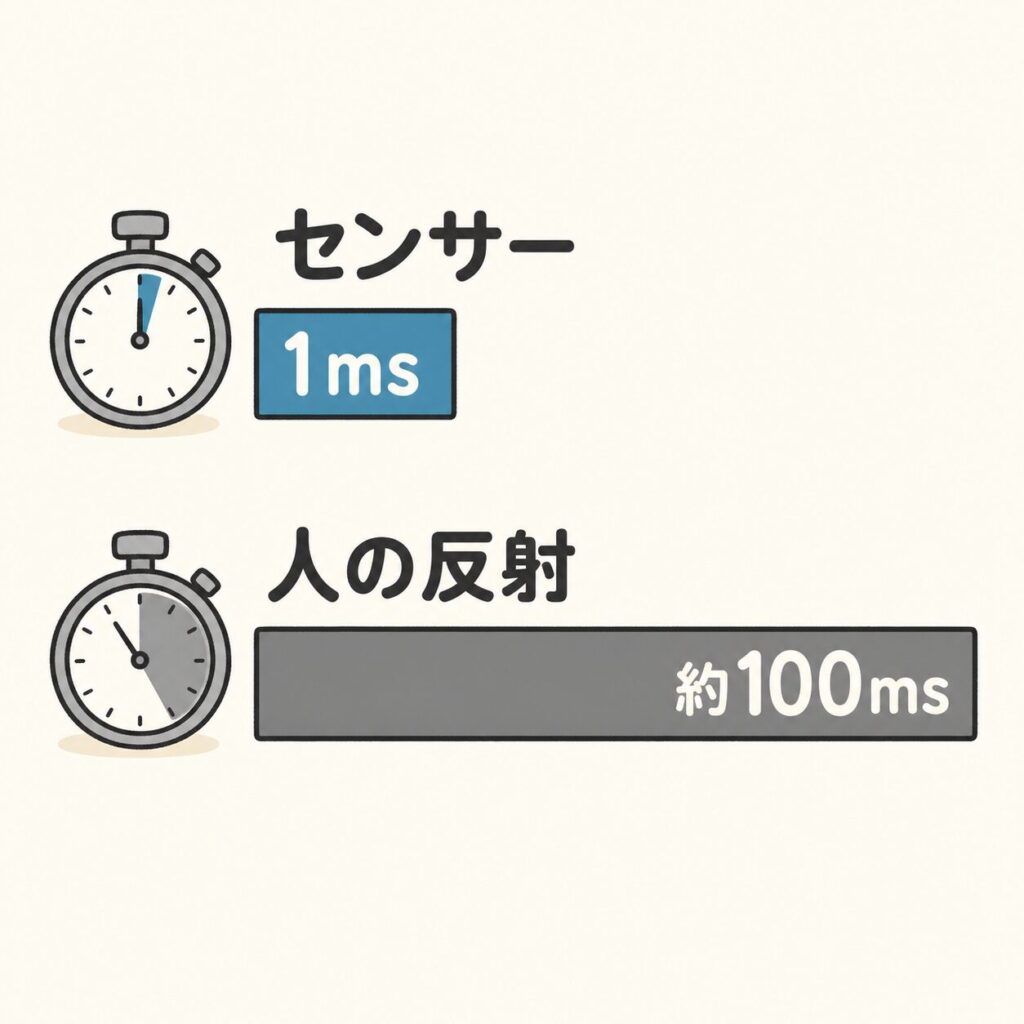
力覚センサーで意外に見落とされるのが更新の速さです。いくら正確に測れても、報告が遅ければ意味がありません。
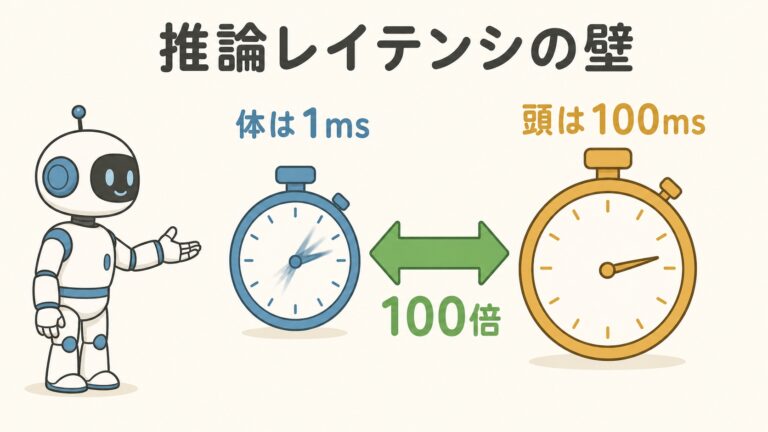
産業用の力覚センサーは、おおむね毎秒1000回(1kHz)前後の頻度で値を出力します。なぜそんなに速く測る必要があるのでしょうか。答えは単純です。硬いもの同士がぶつかったとき、力は一瞬で立ち上がるからです。
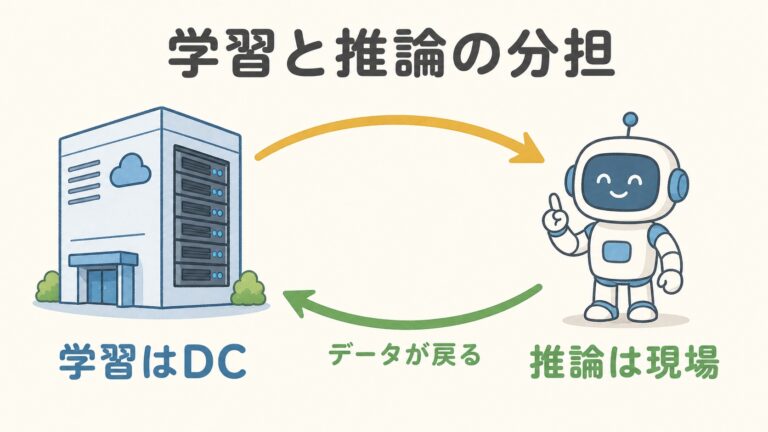
ここで重要なのは、賢いAIの判断はこの1ミリ秒には間に合わないという事実です。だから実機では「速いが単純な力の制御」と「遅いが賢いAIの判断」を階層に分けて組み合わせます。この設計思想は、次の記事で詳しく扱っています。
力を測ることは「安全」を測ること
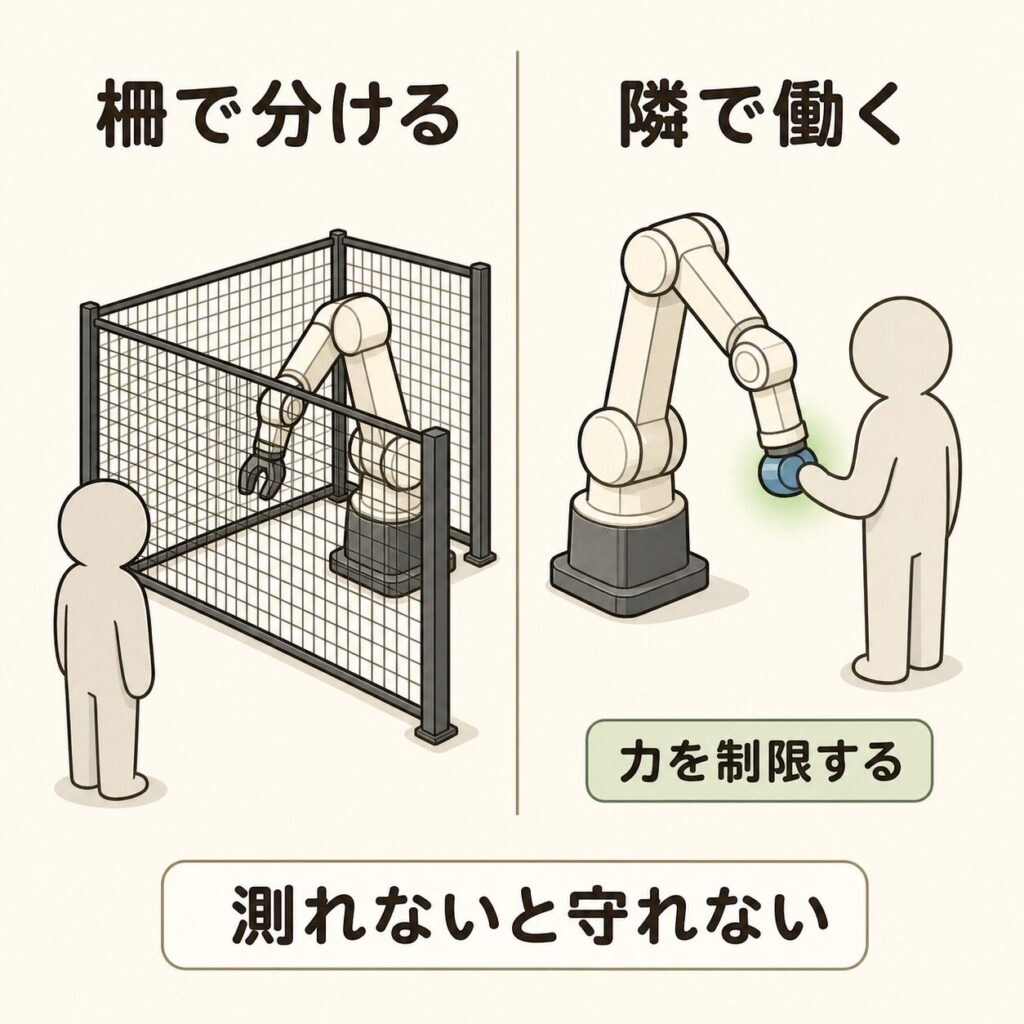
力覚センサーやトルクセンサーが普及した最大の理由は、器用さだけではありません。人と同じ空間でロボットを動かすためです。
協働ロボットの安全設計では、ISO/TS 15066という国際的な技術仕様が長く指針になってきました。ここには「人体のどの部位に、どれくらいまでの力・圧力なら許容されるか」という生体力学的限界の一覧が示されています。手の甲、額、腹部といった部位ごとに数値が定められており、ロボットは接触してもこの値を超えないよう力を制限する必要があります。
つまり力覚・トルクセンサーは、「規格が求める数値を、実際に測って証明するための部品」でもあるのです。測れなければ、そもそも安全だと主張できません。ここが、センサーが単なる高機能オプションではなく必須部品になっていく理由です。
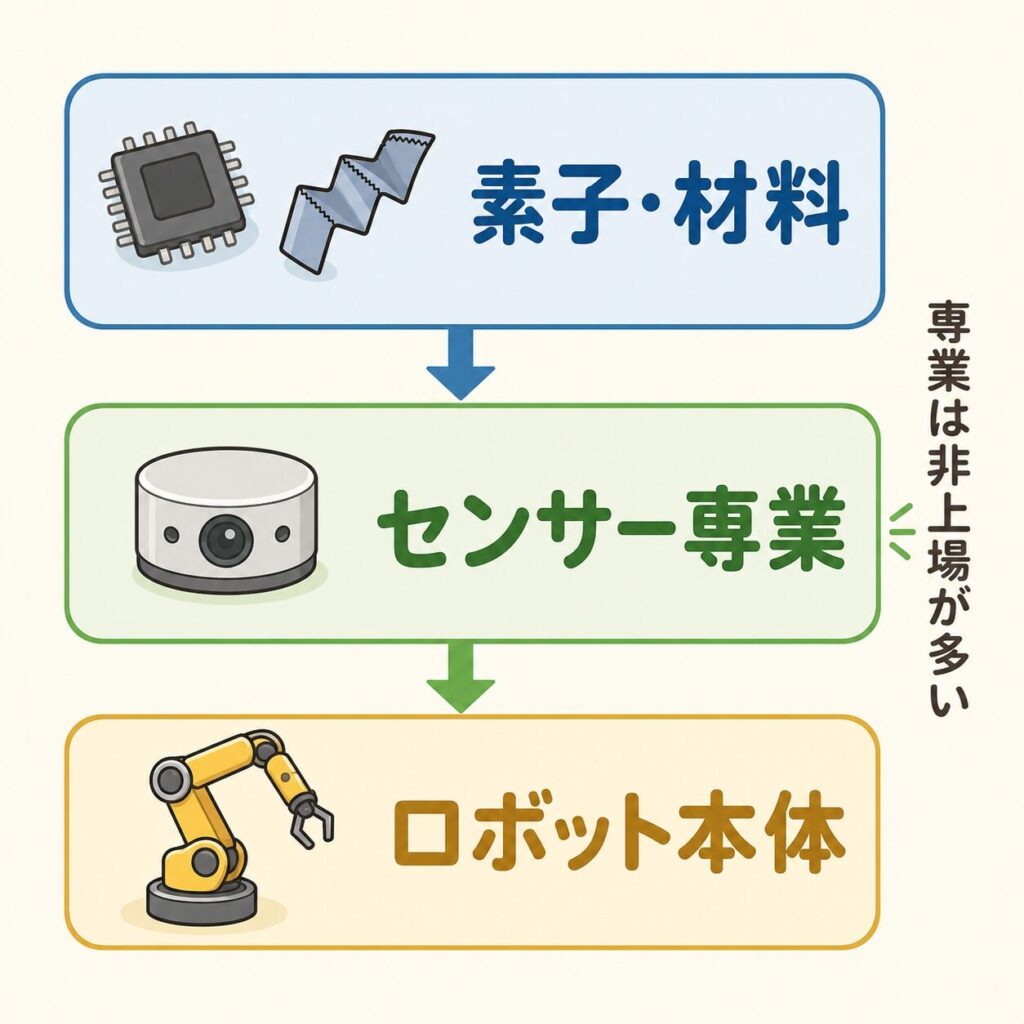
力覚センサーを作っているのは誰か(3層で整理)
力覚センサーはニッチだが日本勢が存在感を持つ領域で、専業の非上場企業が実力を持っているのが特徴です。以下は部品層に絞った整理です(銘柄推奨ではありません)。
上流:素子・半導体・材料
- ミネベアミツミ(6479):ひずみゲージとMEMSの両方を持つ。小型6軸を量産
- 村田製作所(6981):MEMS・電子部品
- TDK(6762):磁気式の力・角度検出
- Analog Devices(ADI):微小信号を増幅するアンプIC
- Texas Instruments(TXN):センサー信号処理・アナログIC
中流:力覚センサー専業・ユニット
- ワコーテック(非上場・日本):低価格化を主導。6軸を5万円台から投入と報道(2022年)
- レプトリノ(非上場・日本):小型6軸の専業。10万円を切る製品を展開
- ニッタ(5186):産業用力覚センサーを取り扱う
- キヤノン(7751):光学式エンコーダ応用の薄型力覚センサー
- ATI Industrial Automation(非上場・米/Novanta傘下):産業用の定番
下流:ロボット本体・統合
- NVIDIA(NVDA):センサー情報を扱う頭脳と開発基盤を主導
- ファナック(6954):力覚を用いた組立・研磨アプリを展開
- 安川電機(6506):サーボと一体の力制御
- オムロン(6645):力覚の応用技術とFA統合
- Universal Robots(Teradyne傘下・TER):協働ロボットの世界的大手
あなたにとって、この話は何を意味するか
よくある3つの誤解
→ センサーは数値を出すだけです。その数値をどう動きに反映するかという制御の設計がなければ、何も変わりません。
誤解2「6軸あれば全部わかる」
→ 分かるのはセンサーが付いている場所より先に加わった力だけです。肘や胴体の接触は分かりません。
誤解3「高性能な1個を選べば良い」
→ 定格が大きいほど微小な力の分解能は落ちます。用途に対して過大なセンサーは、重さと引き換えに繊細さを失う選択になります。
・6軸=押す力3方向+ねじる力3方向。これで力の状態を完全に表せる
・トルクセンサーとの違いは取り付け位置と目的(先端の器用さか、全身の安全か)
・弱点は他軸干渉・温度ドリフト・分解能と定格のトレードオフ・重量ペナルティ
・毎秒1000回級の速さが必要で、AIの判断はこの周期には間に合わない
・安全規格が求める力の制限を「証明する」ためにも不可欠な部品
よくある質問(FAQ)
ロボットのAIが現場でどう使われているかを知りたい方に。本書(リックテレコム、日立製作所 AI CoE 監修)は、フィジカルAIの基盤技術と、製造・物流・自動運転・鉄道・電力での活用事例を紹介しています。

メーカーで電気設計と品質保証に携わってきた経験をもとに、AIインフラを支える半導体・電力・冷却の仕組みを、図解でやさしく解説しています。
次に読むべき記事
ここまでで「力覚センサー」の全体像がつかめました。次は、つながりの深い記事で理解を一歩ずつ広げていきましょう。
テーマ別に、もっと深く学ぶ
気になるところから読んでも大丈夫です。どの記事も、はじめての方にもわかるように図解で書いています。
コメント