フィジカルAI・エッジAI

フィジカルAI・エッジAI

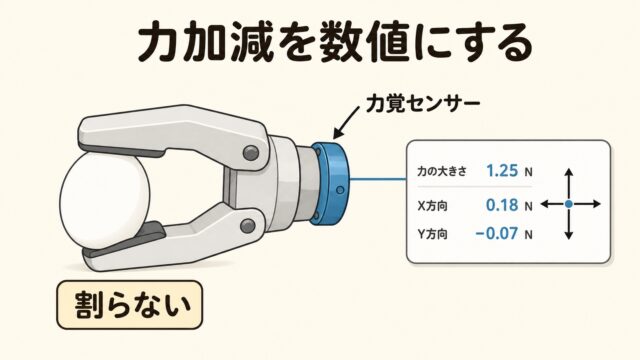
【完全図解】力覚センサーとは?ロボットが「力加減」を知る原理をやさしく解説

力覚センサーとは何かを初心者向けに完全図解。ひずみゲージが力を数値に変える原理、6軸の意味、トルクセンサーとの違い、他軸干渉や温度ドリフトという弱点まで、ロボットが「力加減」を知る仕組みを構造で解説します。

フィジカルAI・エッジAI
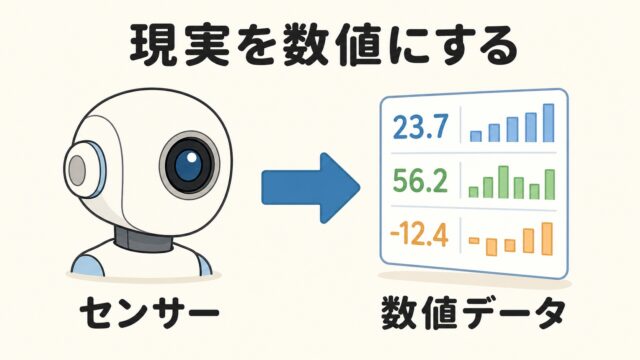
【完全図解】ロボットのセンサー種類まとめ|現実を「数値」に変える目と手の仕組み

ロボットのセンサーの種類を、カメラ・LiDAR・エンコーダ・IMU・力覚センサーまで初心者向けに完全図解。現実世界を数値に変える仕組みと、センサーを増やせない「データ量・電力・遅延」の壁を構造で解説します。
フィジカルAI・エッジAI

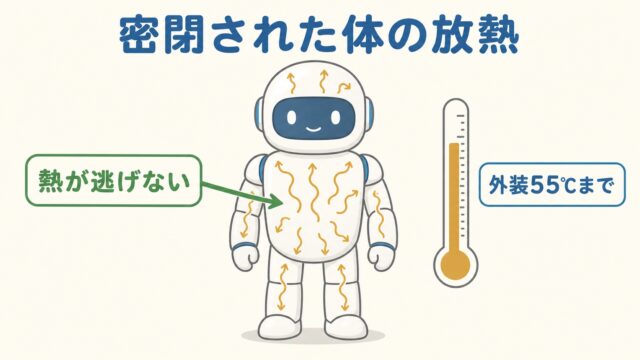
ロボットの放熱設計|密閉された体から熱をどう逃がすか

ロボットの冷却は、データセンターと決定的に違います。冷却装置を自分で持ち歩き、外装は55℃を超えられない。熱抵抗・二乗三乗則・55℃の壁から、放熱がロボットの性能を決める理由を図解で解説します。
フィジカルAI・エッジAI

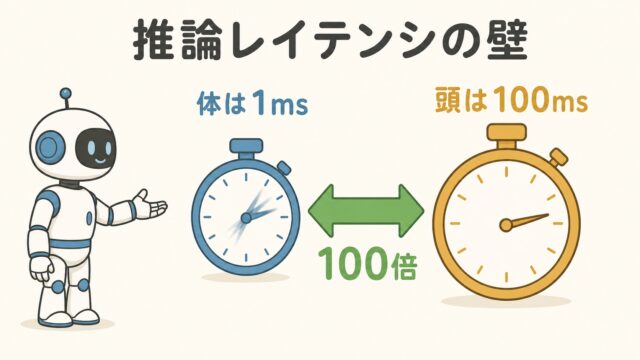
推論レイテンシとは?ロボットが100倍の時間差と戦う構造

ロボットの制御は1/1000秒(1kHz)で回るのに、AI推論は10〜30Hz。この100倍の差がフィジカルAI最大の壁です。制御周期の階層、E2E遅延の内訳、電力とメモリ帯域の制約まで図解で解説します。
フィジカルAI・エッジAI

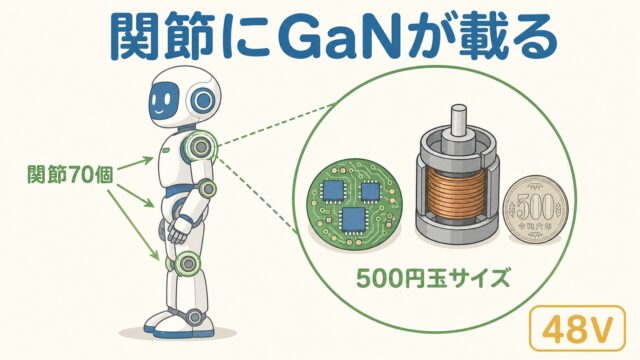
ロボットの関節にGaNが載る理由|パワー半導体で解く発熱

ヒューマノイドの関節70個に必要なパワースイッチは最大600個。冷却ファンが使えない密閉空間で、なぜGaNが選ばれるのか。導通損失とスイッチング損失、48V設計、500円玉サイズの基板まで構造で図解します。
フィジカルAI・エッジAI

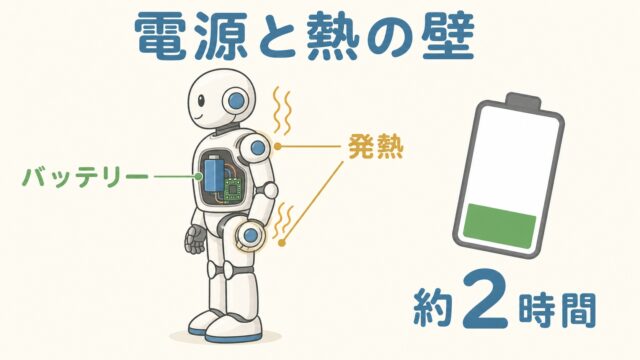
人型ロボットの稼働時間はなぜ2〜4時間?電池・モーター・熱の壁を図解

人型ロボットの稼働時間は、主な機種でおおむね2〜4時間です。人間と同じくらいのエネルギーを積んでも短い理由を、電力の内訳・モーターの損失・熱の逃がし方から図解し、電池交換や全固体電池、GaNなど業界が探す突破口も整理します。
フィジカルAI・エッジAI

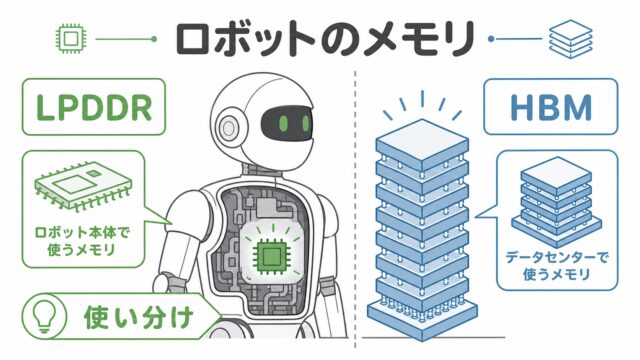
フィジカルAIのメモリとは?ロボットがHBMでなくLPDDRを積む理由を図解

フィジカルAIのメモリとは、ロボットの頭脳になるAI半導体の横に置き、モデルやデータをためるDRAMです。ロボットがHBMでなくLPDDRを積む理由を、電力・熱・実装・耐環境とJetson Thorの例で図解します。
フィジカルAI・エッジAI

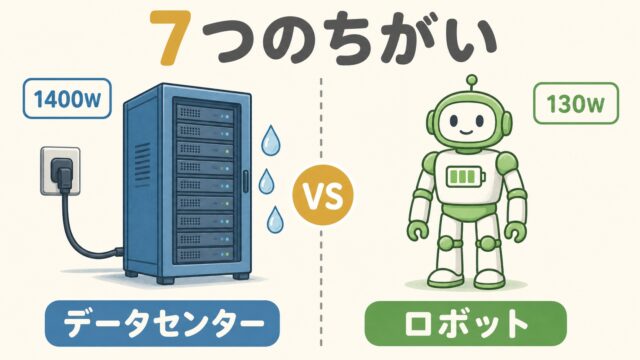
【完全図解】エッジAI半導体 vs データセンターGPU|7つの違いを比較

エッジAI半導体とデータセンターGPUの違いを、GB300とJetson Thorの実数値で7項目比較。電力1400W対130W、帯域29倍差が何を意味するのかを図解で解説します。
フィジカルAI・エッジAI

Jetson Thorとは?読み方(ジェットソン・ソー)と性能、Orinとの違いを図解

Jetson Thor(ジェットソン・ソー)とは、NVIDIAのロボット向けのAIコンピューターのモジュールです。読み方、2070TFLOPSの中身、Orinとの違い、HBMでなくLPDDR5Xの理由、消費電力と値上げを図解します。
フィジカルAI・エッジAI

学習はDC、推論は現場|クラウドとエッジの役割分担

フィジカルAIの学習と推論の分担を、クラウドとエッジの2分割ではなく「時間の3層構造」で解説。AI推論が実は最も遅い層である理由と、DC需要が減らない構造を図解します。