30秒でわかる答え
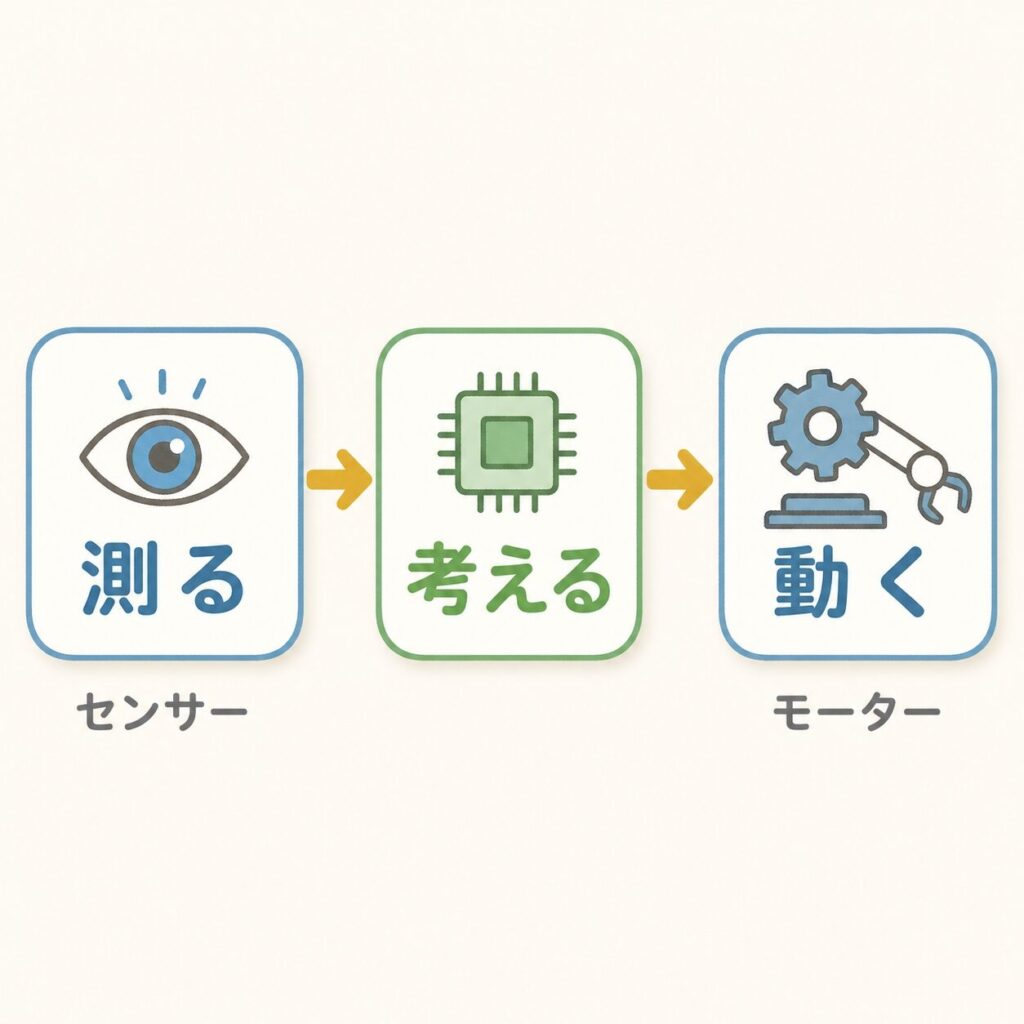
フィジカルAIとは、センサーで現実の世界を測り、AIが判断し、モーターなどで体を動かすところまでを一体で行うAIです。 人型ロボットや自動運転、工場の機械などが代表例です。
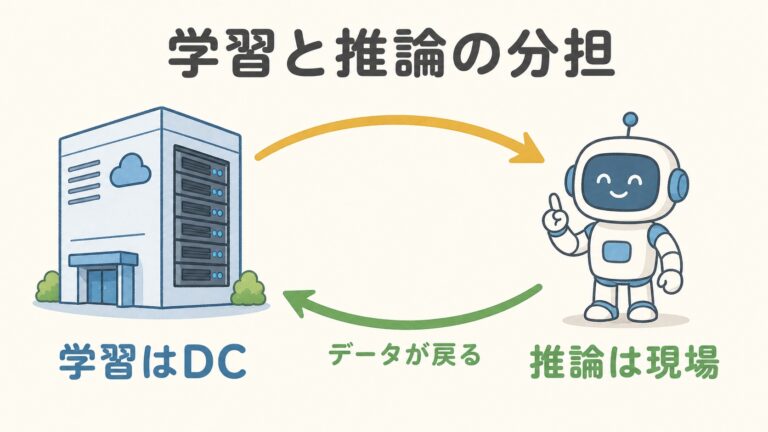
AIの学習はデータセンターで行い、動かすときはロボットの体の中の限られた電力と冷却で計算します。そのため、電気を無駄なく変えるパワー半導体、熱の逃がし方、通信の遅れが、実用化の大きな壁になります。
「フィジカルAI」という言葉を、この半年で何度も見かけるようになりましたよね。
でも、いざ検索してみると出てくるのは「生成AIが体を持つ」「VLAモデルが」「世界モデルが」というソフトウェアの話ばかり 。読み終えても、こんなモヤモヤが残っていませんか。
・結局、今までのロボットと何が違うのか腑に落ちない何が足りなくて実用化しないのか が分からないどの部品が本当に効くのか が見えない
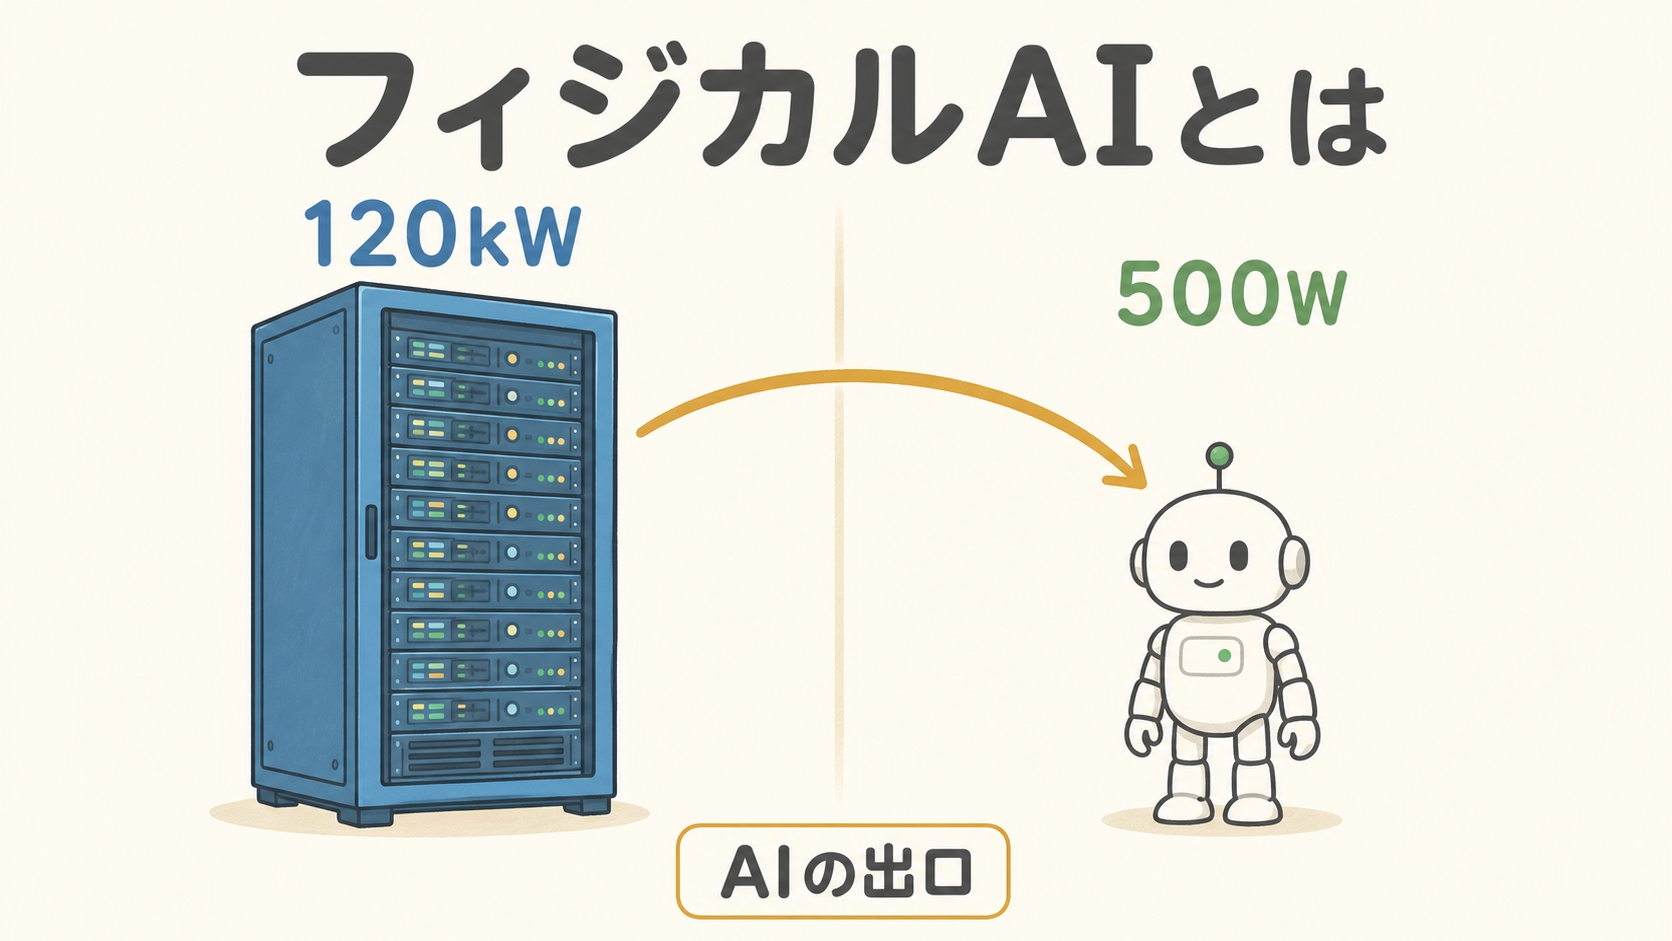
この記事は、AIモデルの中身を解説しません。 本サイトが一貫して追ってきた「AIインフラ=電力・熱・メモリ・配線」の視点だけでフィジカルAIを分解します。「120kWの部屋で育った知能を、500Wの体に押し込む工学」 です。この一文の意味が分かれば、ニュースの読み方が根本から変わります。
あなたが今いる場所:AIインフラ > フィジカルAI > 全体構造
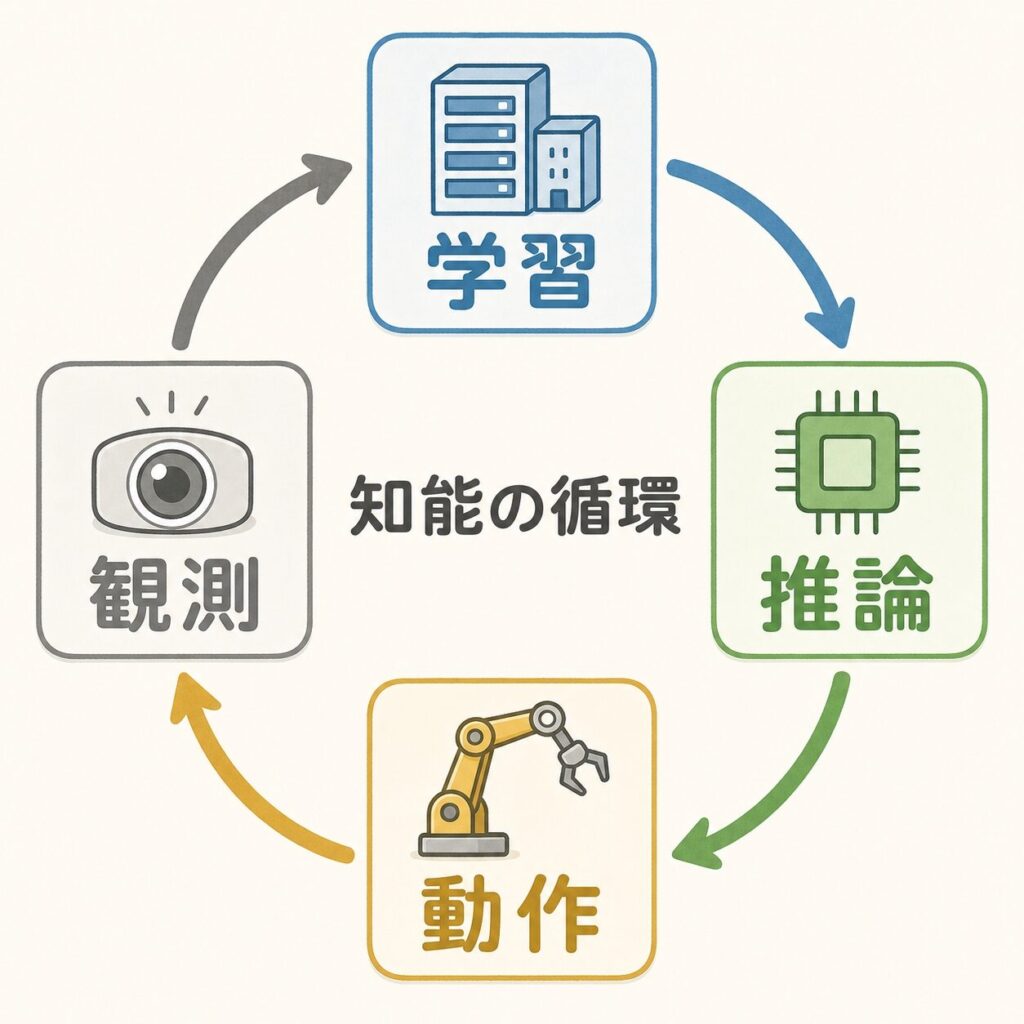
▼ 知能の循環(学習から現実世界へ、そして戻る)
学習(データセンター)
シミュレーション
推論(エッジ)
制御・駆動
現実世界での動作
センサーで観測→学習へ
この記事は循環の全体を扱います ←ココ
▼ サプライチェーン(上流→下流)
半導体・電子部品
センサー・アクチュエータ
ロボット本体
システム統合(SIer)
現場・運用
先に結論:フィジカルAIは「AIインフラの出口」である
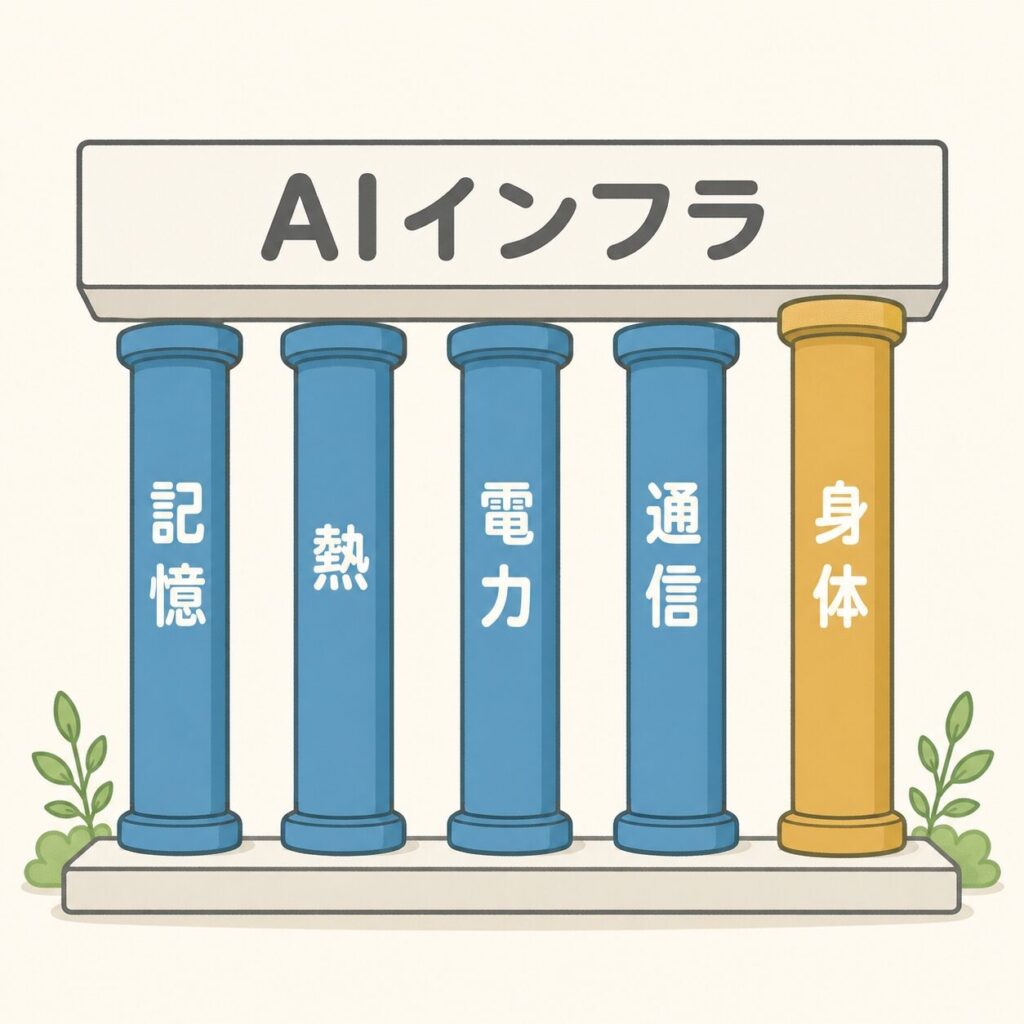
① 定義: フィジカルAIとは、センサーで現実を測り、AIが判断し、モーターで物理的に動くまでを一体で行うAIのこと。② 本質: 技術的な難所は「賢さ」ではなく「電力・熱・帯域・時間」という4つの物理予算 にある。③ 意味: 本サイトが追ってきたHBM・冷却・電力・光の4大ボトルネックの”5本目の柱” 。学習の場(データセンター)で育った知能が、現実へ出ていく出口にあたる。
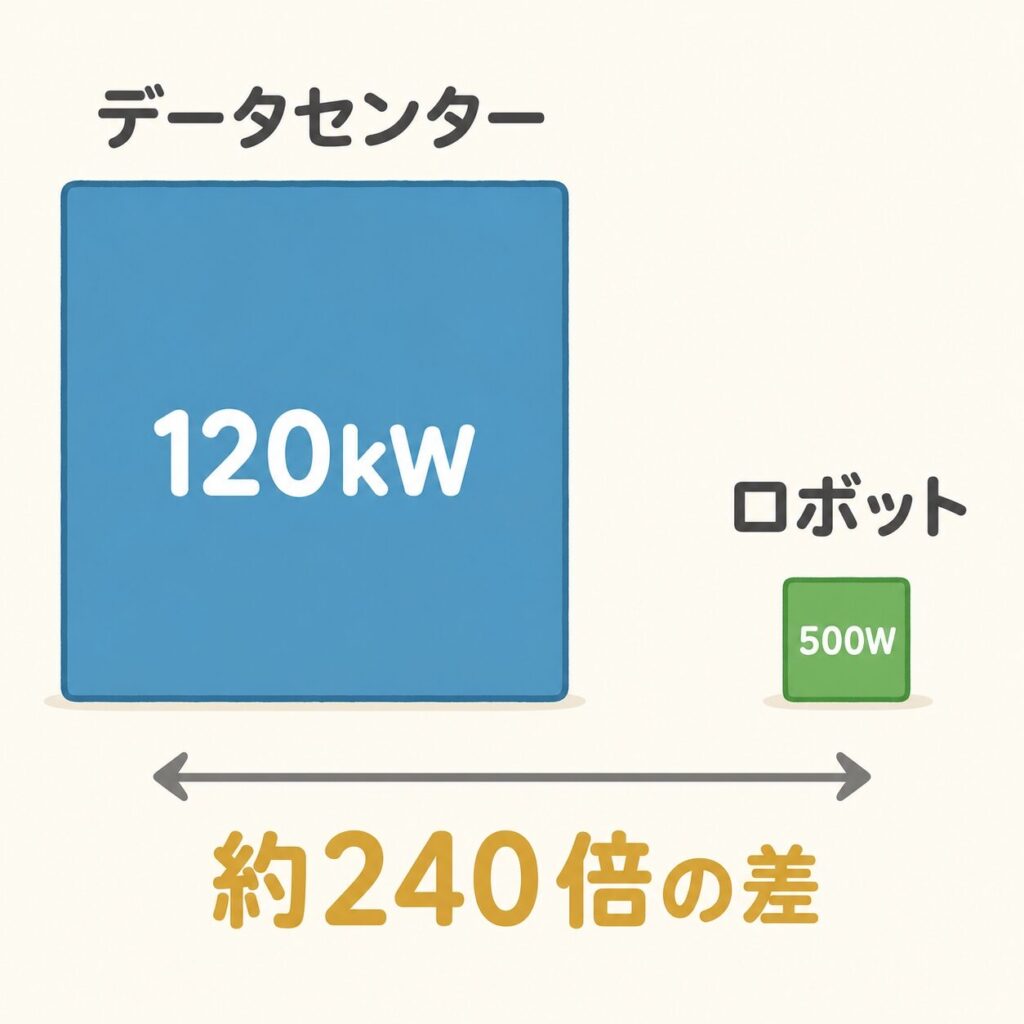
120kW超
AIラック1本の消費電力
約500W
ヒューマノイド歩行時の
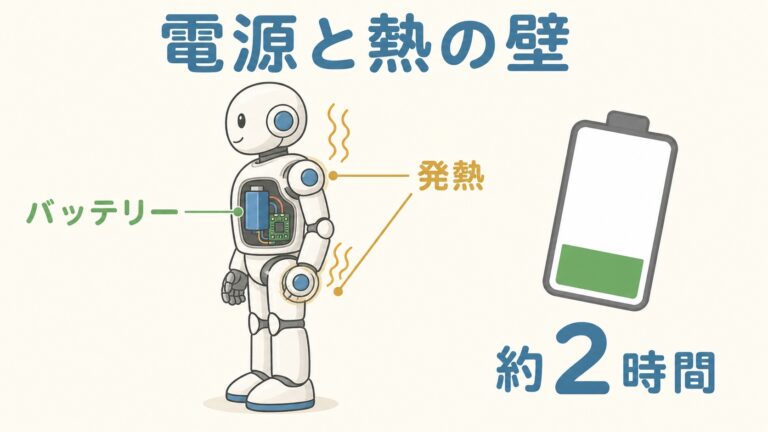
約2時間
現行機の実働時間
同じ「AIを動かす」でも、使える電力が240倍違います。 電子レンジ1台分(約500W)の予算で、部屋いっぱいのサーバーが学んだ知能を動かす。これがフィジカルAIの正体です。
※ラック電力はNVIDIA GB300 NVL72に関する各社報道ベース。ロボットの数値はTesla Optimus Gen 2等の報道値であり、機種により大きく異なります(2026年時点)。
フィジカルAIとは何か|3つの動作が1周して初めて成立する 生成AIは「聞かれたら答える」だけで完結します。しかしフィジカルAIは、測る → 考える → 動く の3つが揃わないと1ミリも仕事になりません。しかもこの3つは、それぞれ別のハードウェアが担当します。
用語解説:アクチュエータ
電気信号を「動き」に変える部品の総称です。ロボットではモーターと減速機(回転を遅くして力を強くする歯車)を組み合わせたものを指すのが一般的で、人間でいう「筋肉と腱」にあたります。
従来のロボットとの決定的な違い
工場の産業用ロボットは「教えられた通りに動く」機械でした。部品が1mmずれれば止まります。フィジカルAIは「見て、その場で判断して動く」 。だからこそ、センサーの情報量が爆発的に増え、体内で処理すべき計算量も跳ね上がった のです。ここから、すべての物理的な無理が始まります。
なぜ「AIインフラの出口」なのか 本サイトはこれまで、AIを支えるインフラの詰まりどころを4つ追ってきました。フィジカルAIは、その5本目の柱 にあたります。
柱
データセンターでの課題
ロボットでは同じ課題がどうなるか
記憶 HBMの帯域と供給 HBMが載せられずLPDDRに落ちる 熱 液冷への移行 水も風も使えず筐体に熱が溜まる 電力 系統からの受電が足りない 電池2kWhで打ち止め 通信 銅配線から光へ(CPO) クラウド往復が遅すぎて使えない
つまりフィジカルAIとは、データセンターで金と電気を投じて解いてきた4つの問題を、電池1個・筐体1個という最悪の条件下でもう一度解き直す作業 です。競合メディアが語る「AIが体を持つ」というロマンの下には、この地味で厳しい工学が横たわっています。
制約①:電力|なぜ2時間しか動けないのか データセンターは「電気が足りなければ変電所を増やす」ことができます。ロボットにそれはできません。背負える電池の重さが、そのまま稼働時間の上限になる からです。
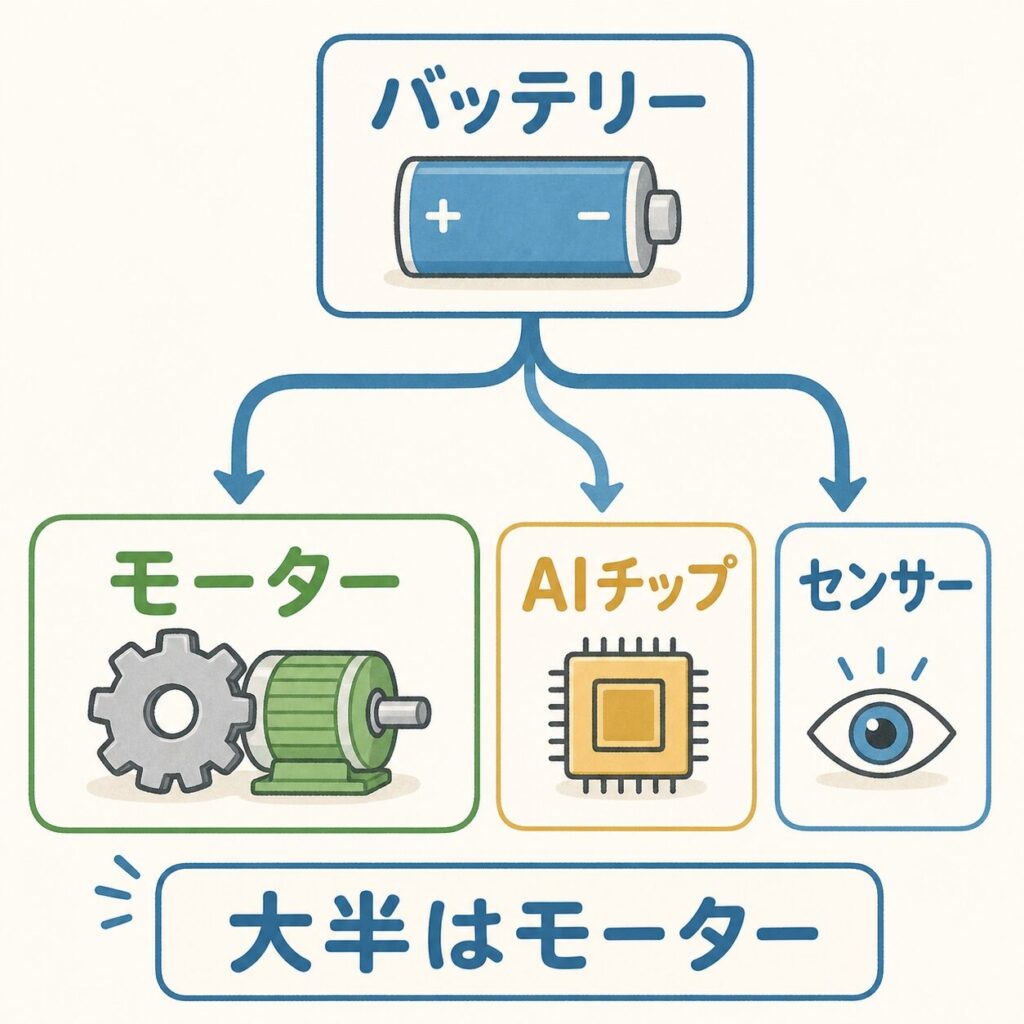
約500Wはどこへ消えるのか(概算の内訳)
40〜130W
AI推論チップ
※AIチップの数値はNVIDIA公称値。モーター・センサーの内訳は各社が公表しておらず、本サイトによる概算です(推定)。
たとえ話:立っているだけで電気を食う
人間は立ち止まっていても疲れませんが、ロボットは「その姿勢を保つ」だけでモーターに電流を流し続けます 。関節を油圧のブレーキで固定しているわけではなく、モーターの力で押さえ続けているからです。だから「待機中でも約100W消費」といった報告が出てきます。
ここで重要なのは、AIチップの取り分がせいぜい1〜2割しかない という点です。「もっと賢いAIを載せたい」と思っても、その分の電力はモーターから奪うしかありません 。賢さと運動能力が、同じ財布を取り合っている──これがフィジカルAI最大の構造的な制約です。
だからこそ、SiC・GaNといったパワー半導体 による駆動効率の改善が、フィジカルAIでは「電源の話」ではなく「AIの賢さの話」 に直結します。
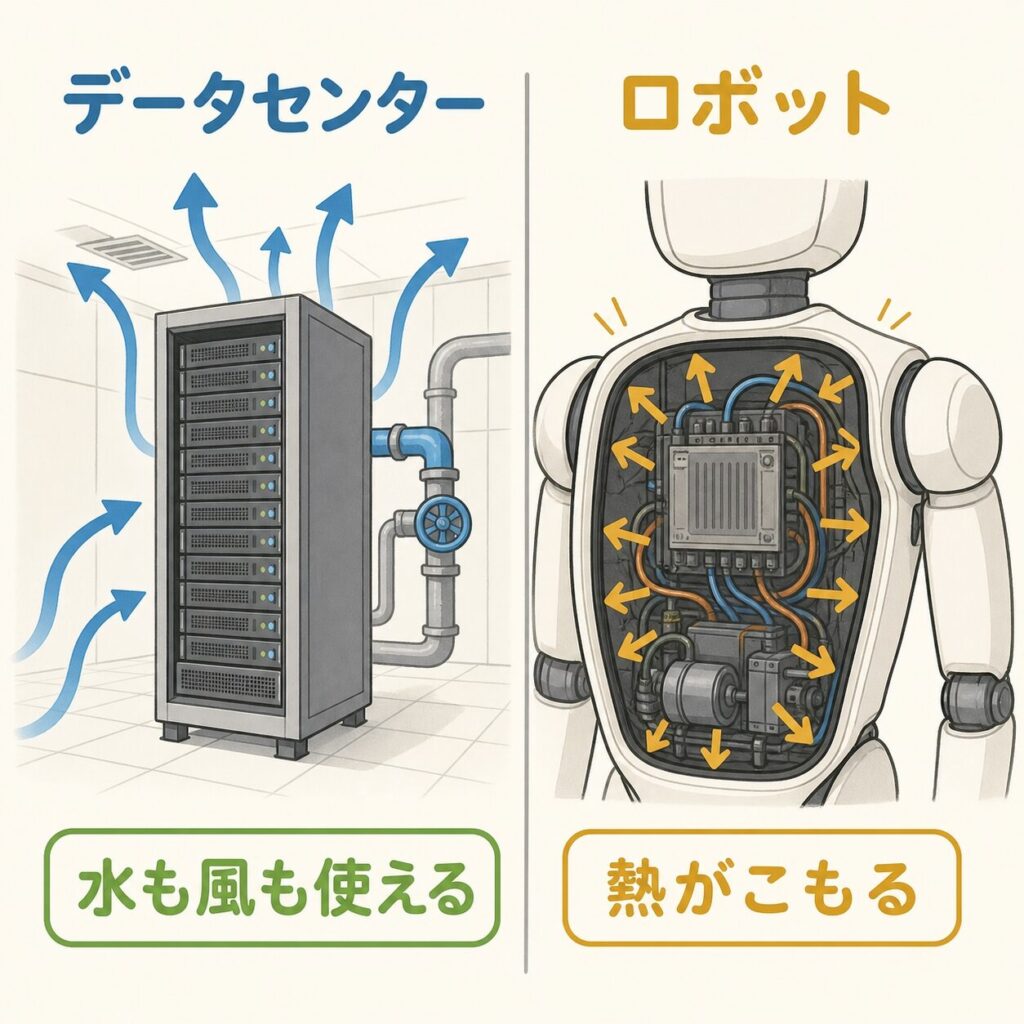
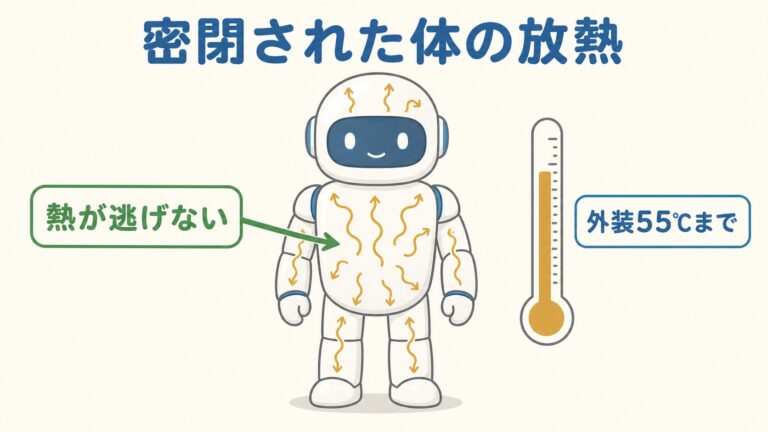
制約②:熱|データセンターは水で捨てられる、ロボットは捨てられない 消費した電力は、仕事に使われた分を除いてほぼ全部が熱になります 。500Wを消費するロボットは、500Wの電気ストーブを内蔵して歩いているのと物理的に同じです。
データセンター
床下・天井に無限の空間
冷却水を建物の外まで運べる
冷却に電力を追加投入できる
ファンの騒音を気にしなくていい
ロボット
関節も胴体もほぼ密閉
熱を捨てる先は周囲の空気だけ
冷却に使う電力も電池から出る
人の隣で働くので騒音・表面温度に上限
用語解説:サーマルスロットリング
チップが熱くなりすぎたとき、壊れる前に自ら性能を落として発熱を抑える仕組みです。スマホを長時間使うと動作が重くなる、あの現象と同じ。ロボットでは「作業が長引くほどAIの反応が鈍る」 という形で現れます。
データセンターが液冷 へ移行したのは、空冷では熱が捨てきれなくなったからでした。ロボットはその液冷という逃げ道が、重量とスペースの制約で最初から塞がれている 状態からスタートします。放熱設計がロボットの実用時間を決める、と言っても言い過ぎではありません。
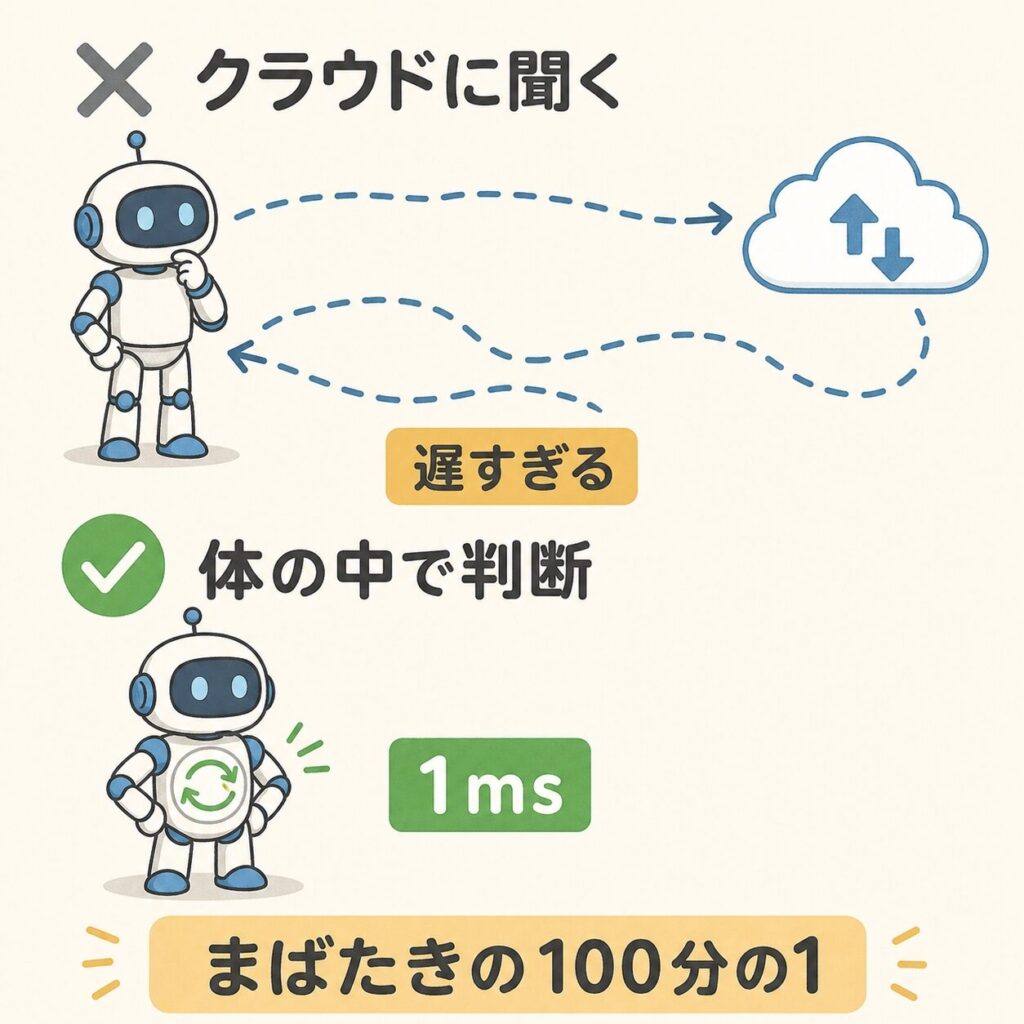
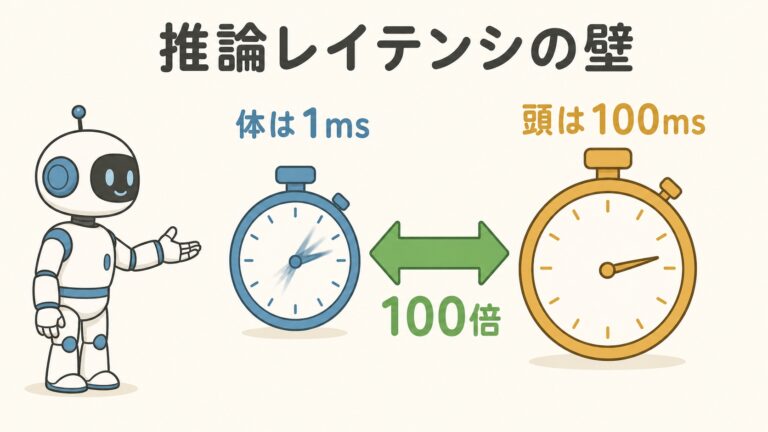
⏱️ 制約③:帯域と時間|クラウドに聞いている暇はない 「重い計算はクラウドに投げればいい」と思いますよね。しかし転倒しかけたロボットが、判断をクラウドに問い合わせている間に体は倒れています。フィジカルAIの推論は、体の中で完結させるしかありません。
比較項目
データセンターGPU
ロボット用チップ
意味
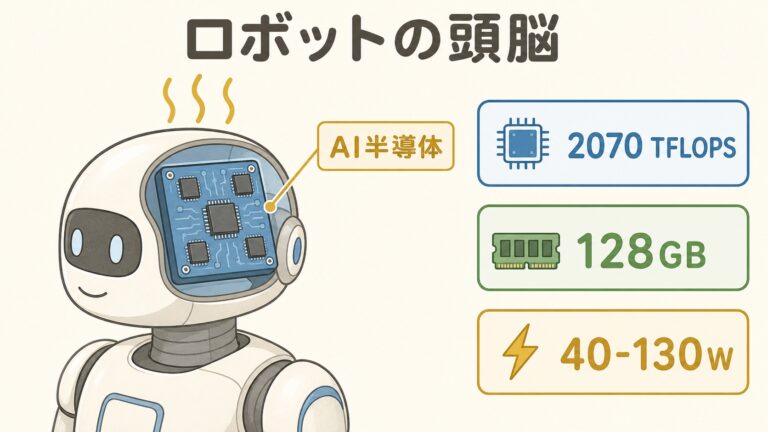
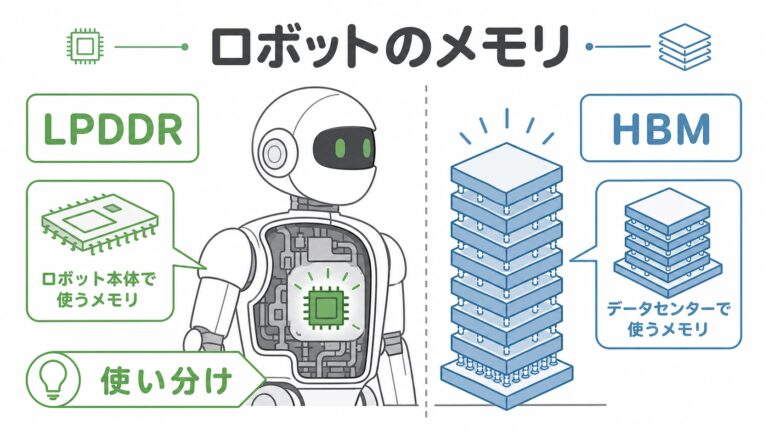
代表例 GB300世代 Jetson Thor ─ メモリ HBM3E LPDDR5X 128GB HBMは載せられない メモリ帯域 TB/秒級 273GB/秒 桁で差がある 消費電力 ラック120kW超 40〜130W 約1000分の1 冷却 液冷が前提 金属板への熱伝導 選択肢が乏しい
※Jetson ThorはNVIDIA公称値(2070 FP4 TFLOPS/128GB LPDDR5X/273GB/s/40〜130W)。DC側はGB300 NVL72に関する各社報道ベース。
1ミリ秒(1ms)はどれくらいか
人のまばたきは約100ms。ロボットのバランス制御は、そのまばたき1回の間に100回以上の判断 を回しています。クラウドとの往復は速くても数十ms。つまり「1回まばたきする間に1往復できるかどうか」で、制御には全く間に合わないのです。
ここはエッジAI・SLM(小規模言語モデル) の議論と完全に地続きです。「大きいモデルほど強い」という常識が、フィジカルAIでは「電力あたりの賢さが強い」 に置き換わります。メモリの選び方はHBM vs LPDDR vs SOCAMM で整理しています。
フィジカルAIとデータセンター・パワー半導体の関係 「フィジカルAI データセンター」「フィジカルAI パワー半導体」と調べる方のために、フィジカルAIを動かす場所ごとに、電力と半導体の課題を整理しました。
場所 主な役割 電力・半導体の課題
データセンター AIの学習とシミュレーション GPU・HBMの大きな電力と、液冷などの冷却 ロボットの頭脳(エッジのAI半導体) 見て判断する推論 電池で動くため、少ない電力で計算できる半導体 関節のモーターと駆動回路 体を動かす モーターを回す電気の変換の損失。SiC・GaNなどのパワー半導体で減らす 電池と電源 電気をためて、各部に配る 稼働時間・重さ・発熱のバランス
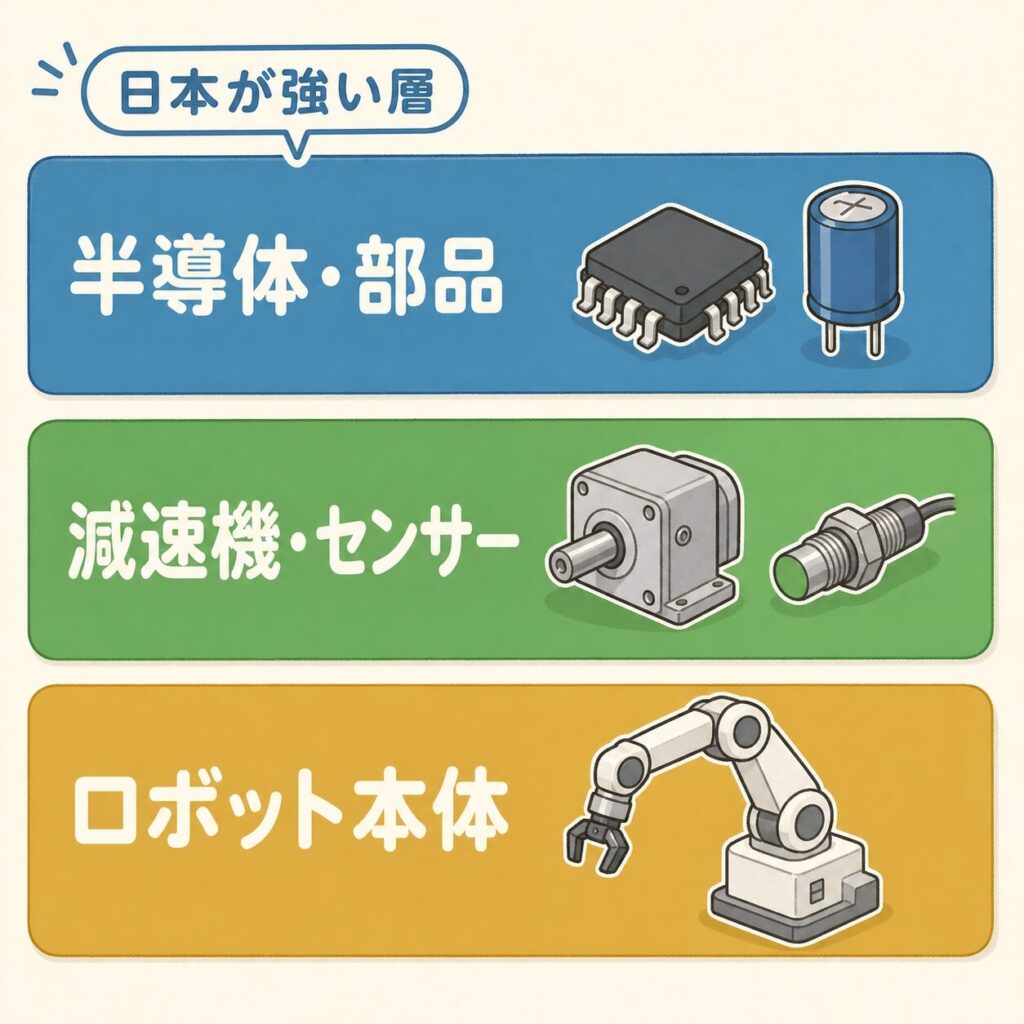
誰がこの制約を解くのか|3層で整理する 「フィジカルAI関連銘柄」と聞くとロボット本体メーカーを思い浮かべますが、上で見た4つの制約を実際に解いているのは、その下の部品・半導体層 です。日本企業が強いのもここに集中しています。
上流:半導体・電子部品
ローム (6963):SiCパワー半導体・モータードライバ富士電機 (6504):パワー半導体・インバータルネサス (6723):制御用MCU/SoCソニーG (6758):イメージセンサー世界首位村田製作所 (6981):電子部品・慣性センサー
中流:センサー・アクチュエータ
ハーモニック・ドライブ・システムズ (6324):波動歯車減速機ナブテスコ (6268):精密減速機ニデック (6594):モーターTHK (6481):直動・アクチュエータミネベアミツミ (6479):小型モーター・ベアリング
下流:ロボット本体・統合
NVIDIA (NVDA):学習・推論チップで規格を主導ファナック (6954):産業用ロボット安川電機 (6506):サーボモータ・ロボットTesla (TSLA):ヒューマノイド開発Figure AI・Unitree :非上場(直接投資不可)
実需と思惑を分けて見る
フィジカルAI関連はニュースだけで株価が動きやすい領域 です。判断材料はひとつ、「ヒューマノイド向けの受注・売上が、実際に決算の数字として出ているか」 。減速機大手ですら、現時点の売上の柱は依然として産業用ロボットや工作機械向けです。各社IRの受注高推移で必ず確認してください。※本記事は特定銘柄の売買を推奨するものではありません。証券コード・業績は執筆時点の情報であり、最新のIR資料でご確認ください。
この構造は、あなたにとって何を意味するか
投資家の方へ
注目すべきは「どのロボットが売れるか」ではなく「どの制約が最初に緩むか」 です。電池のエネルギー密度、パワー半導体の効率、減速機のコスト。このどれかがブレイクした瞬間に、恩恵を受ける部品層が明確に決まります。
学生・院生の方へ
「AIをやりたいからソフトへ」だけが道ではありません。電力・熱・機構という古典的な工学こそが、いまフィジカルAIの律速段階 です。パワエレ、熱設計、精密機構の専門性は、この分野で希少価値が高まります。
製造業の技術者の方へ
自社がどこに関われるかは、この3つで判断できます。「動かす(駆動)」「測る(センサー)」「捨てる(放熱)」 。この地図に自社の製品を置いてみると、社外向けの説明が驚くほど楽になります。
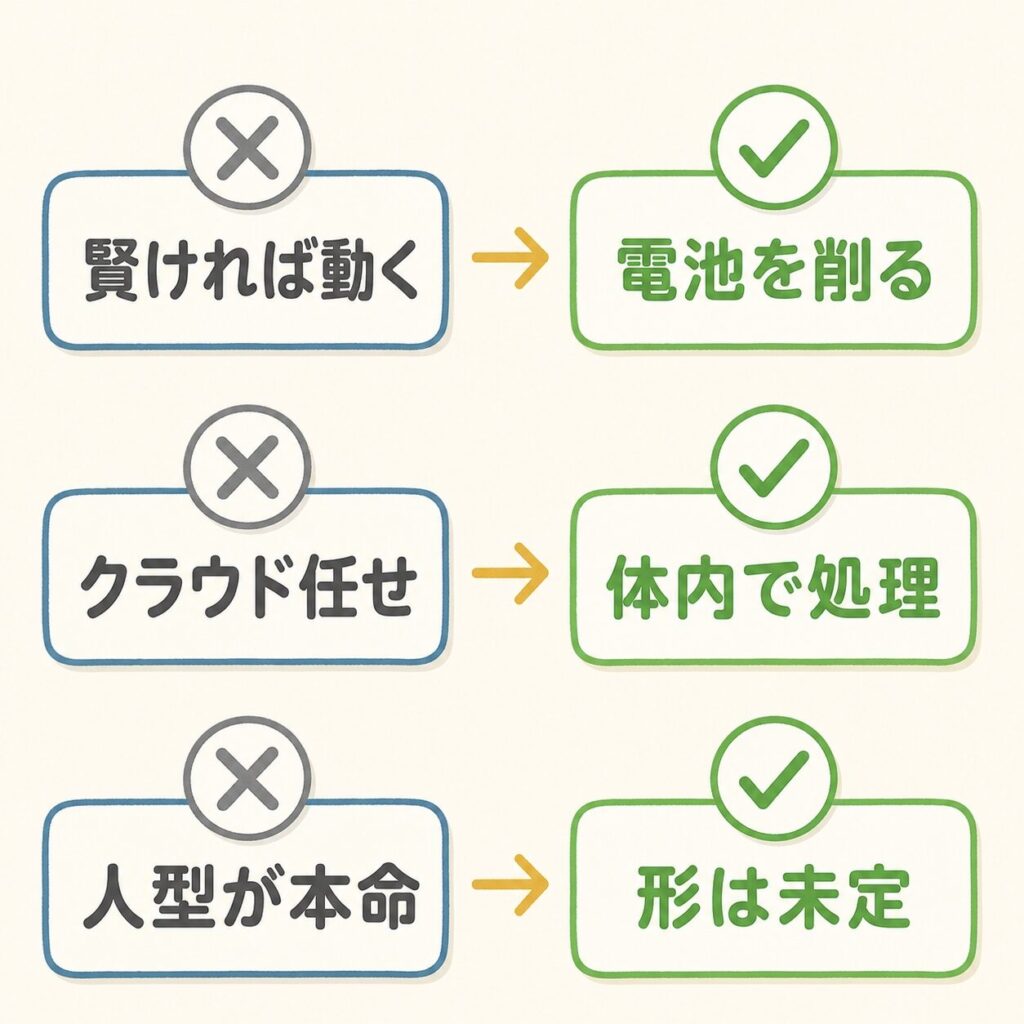
よくある3つの誤解
誤解1:AIモデルが賢くなればロボットは動く 賢さは電池の残量を削る ので、単純な足し算にはなりません。誤解2:処理が重ければクラウドに任せればいい 通信の往復時間では物理現象に間に合いません。 誤解3:ヒューマノイドが本命 台車型やアーム型など、電力効率で有利な形 である可能性が高いと考えられます。
免責事項: 本記事は、技術と産業の構造を理解するための情報提供を目的としたもので、特定の銘柄の売買を推奨するものではありません。社名・証券コードや、株価・業績などの数値は、記事中に示した時点の公開情報にもとづきます。投資判断は、ご自身の責任と最新の一次情報(IR・有価証券報告書など)にもとづいて行ってください。
この記事のテーマを、本でもっと深く PR(アフィリエイト広告)
フィジカルAIの全体像を、ビジネスと社会の側からも知りたい方に。本書(インプレス)は、フィジカルAIとは何かから、社会実装の設計図、米・中・欧・日の地政学、日本企業の勝ち筋、人と機械の役割の再設計までを扱い、AI・ロボティクス分野の5人へのインタビューも収めています。
よくある質問(FAQ)
Q. フィジカルAIとデータセンターの関係は?
A. AIの学習やシミュレーションはデータセンターで行い、できたモデルをロボットなどに載せて現場で動かす関係です。
Q. フィジカルAIでパワー半導体はなぜ大事?
A. モーターを動かす電気の変換で損失が出るためです。損失の少ないパワー半導体は、稼働時間と発熱の両方に効きます。
¥2,200 (2026/10/05 21:03時点 | Amazon調べ)
ポチップ
技術と実例から深く知りたい方には、もう1冊。本書(リックテレコム、日立製作所 AI CoE 監修)は、ロボット基盤モデルや世界基盤モデル、デジタルツインなどの基盤技術と、製造・物流・自動運転・鉄道・電力での活用事例を、体系的に紹介しています。
¥3,520 (2026/10/05 21:04時点 | Amazon調べ)
ポチップ
S
シラス
電験三種・QC検定1級 / メーカーでパワエレ設計・品質保証 実務10年
メーカーで回路設計と生産技術(品質改善)に携わってきた経験をもとに、AIインフラを支える半導体・電力・冷却の仕組みを、図解でやさしく解説しています。
テーマ別に、もっと深く学ぶ 気になるところから読んでも大丈夫です。どの記事も、はじめての方にもわかるように図解で書いています。
フィジカルAIをもっと深く
つまずきやすい「違い」を解決
あわせて知りたい、隣のテーマ





コメント