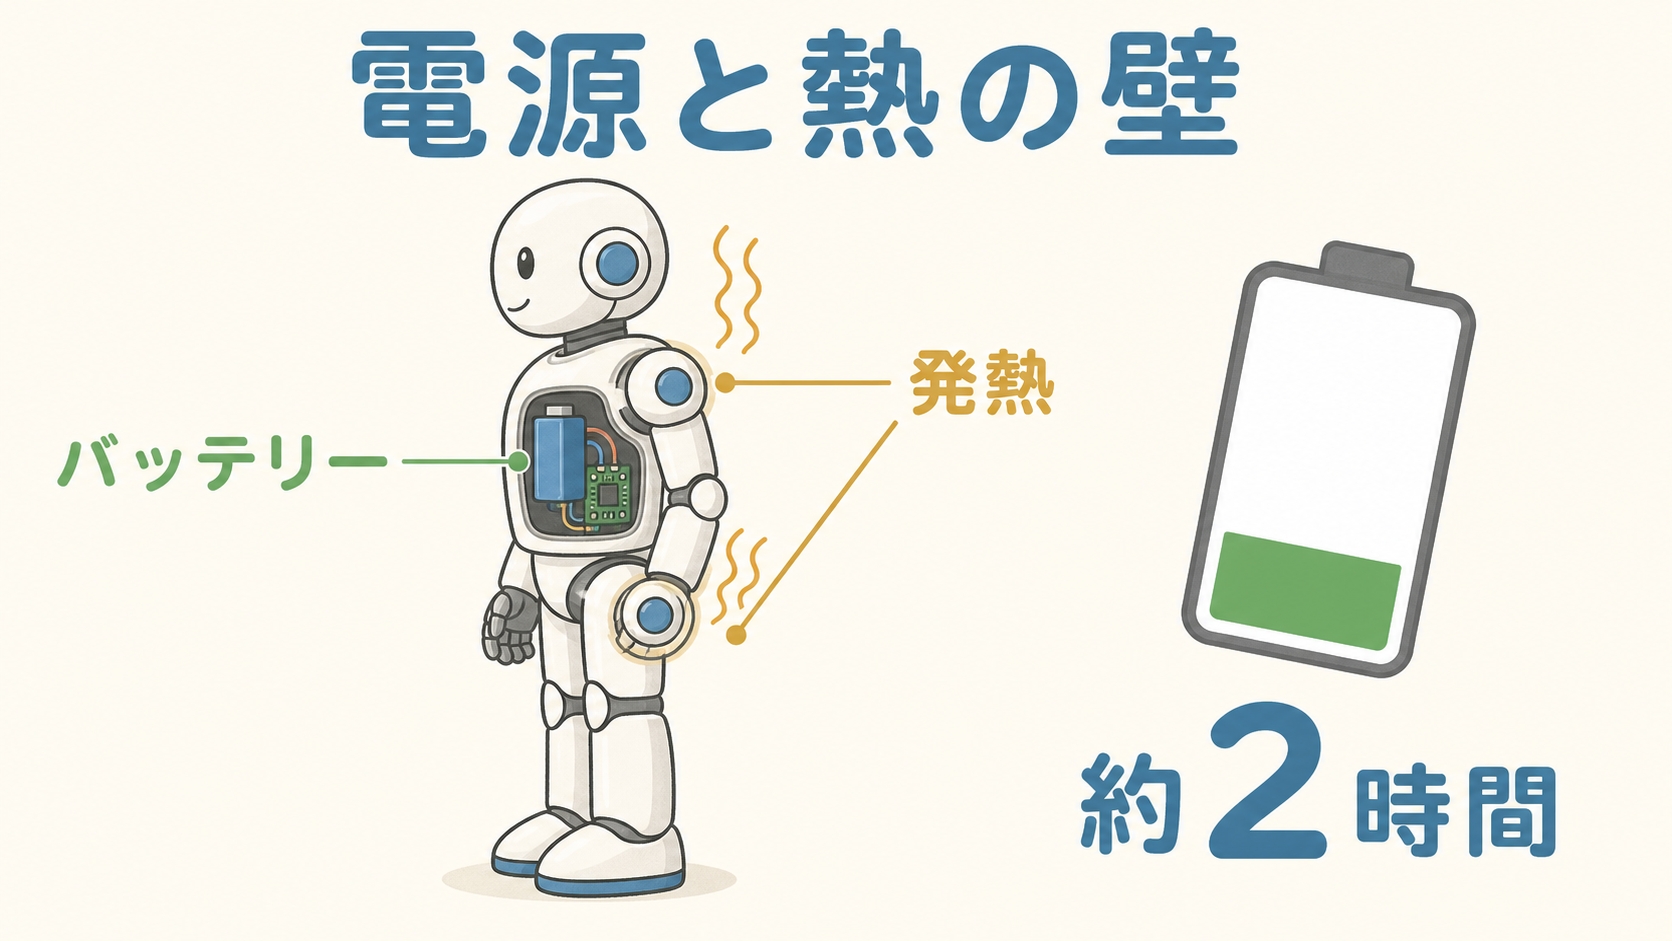
前回の記事で、ヒューマノイドが2〜4時間で止まってしまう理由をお話ししました。犯人はモーターの発熱 、そして「熱が出る→放熱板で重くなる→電流が増える→さらに熱が出る」という負のスパイラルでしたね。
「じゃあ、そのスパイラルはどこで断ち切れるの?」
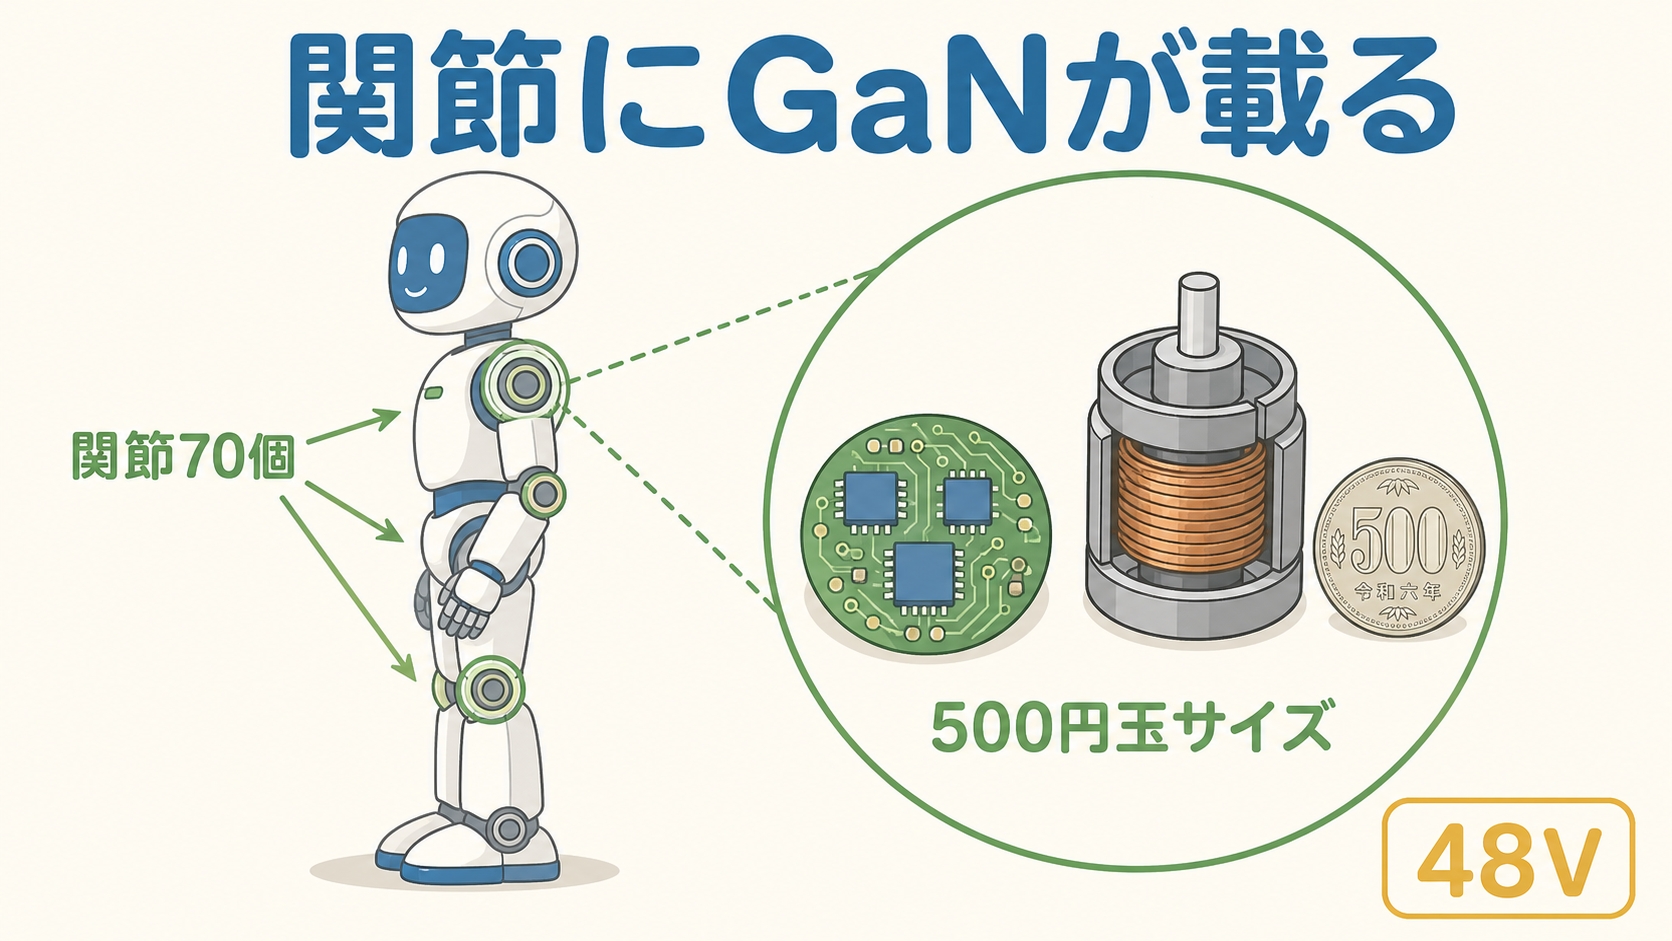
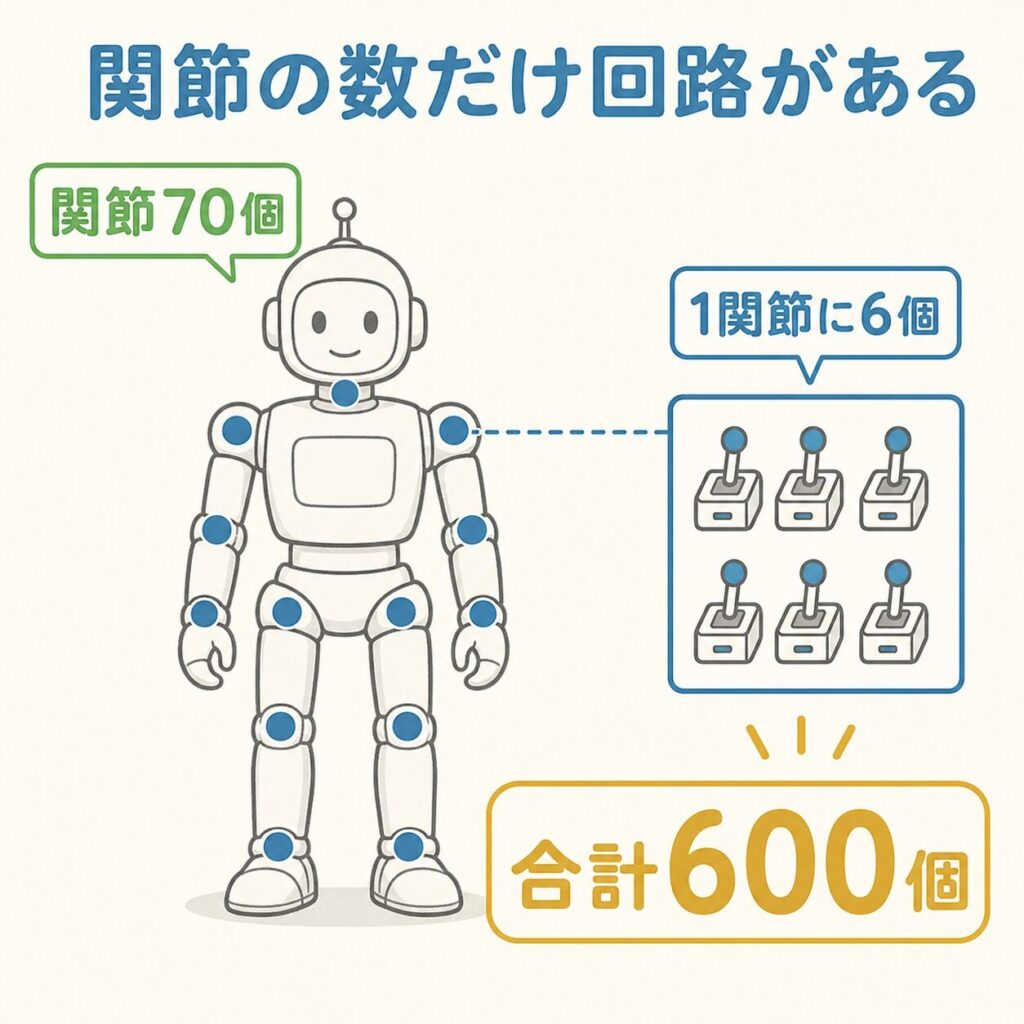
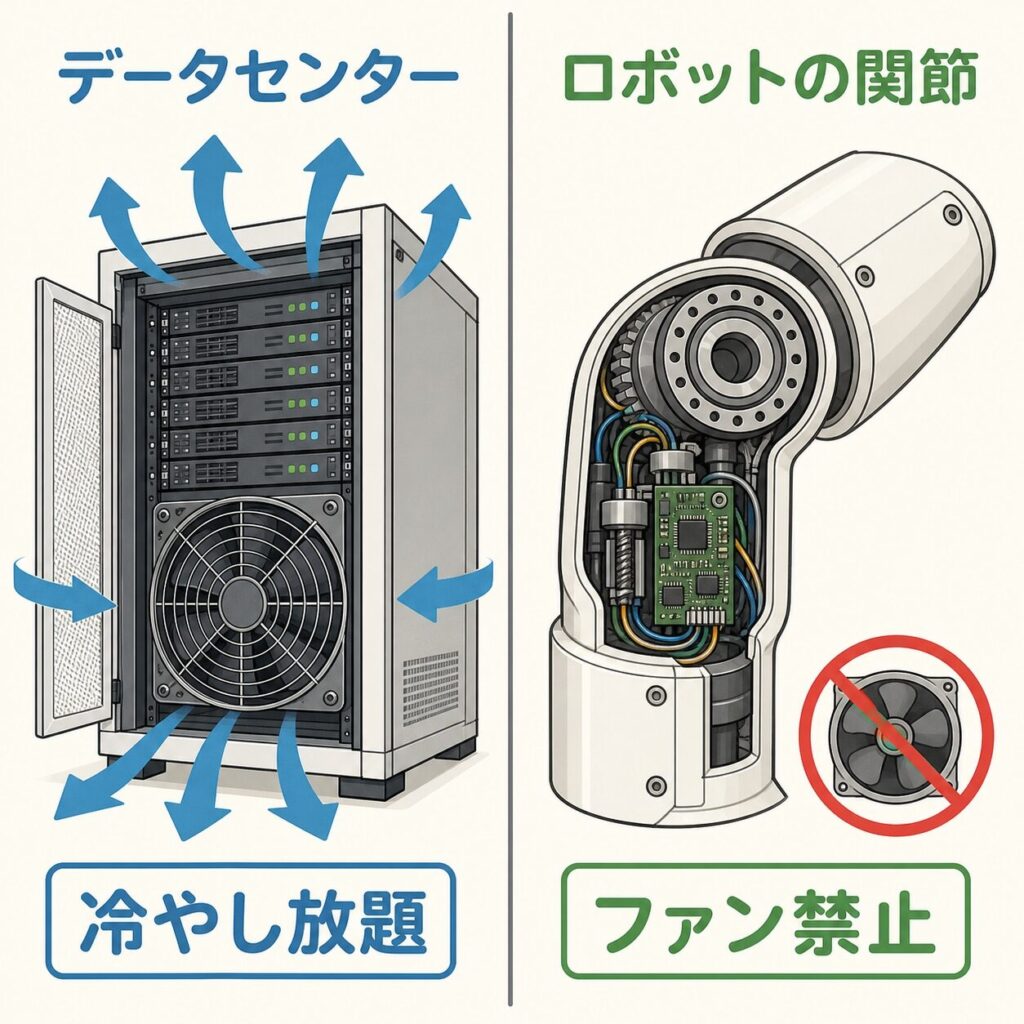
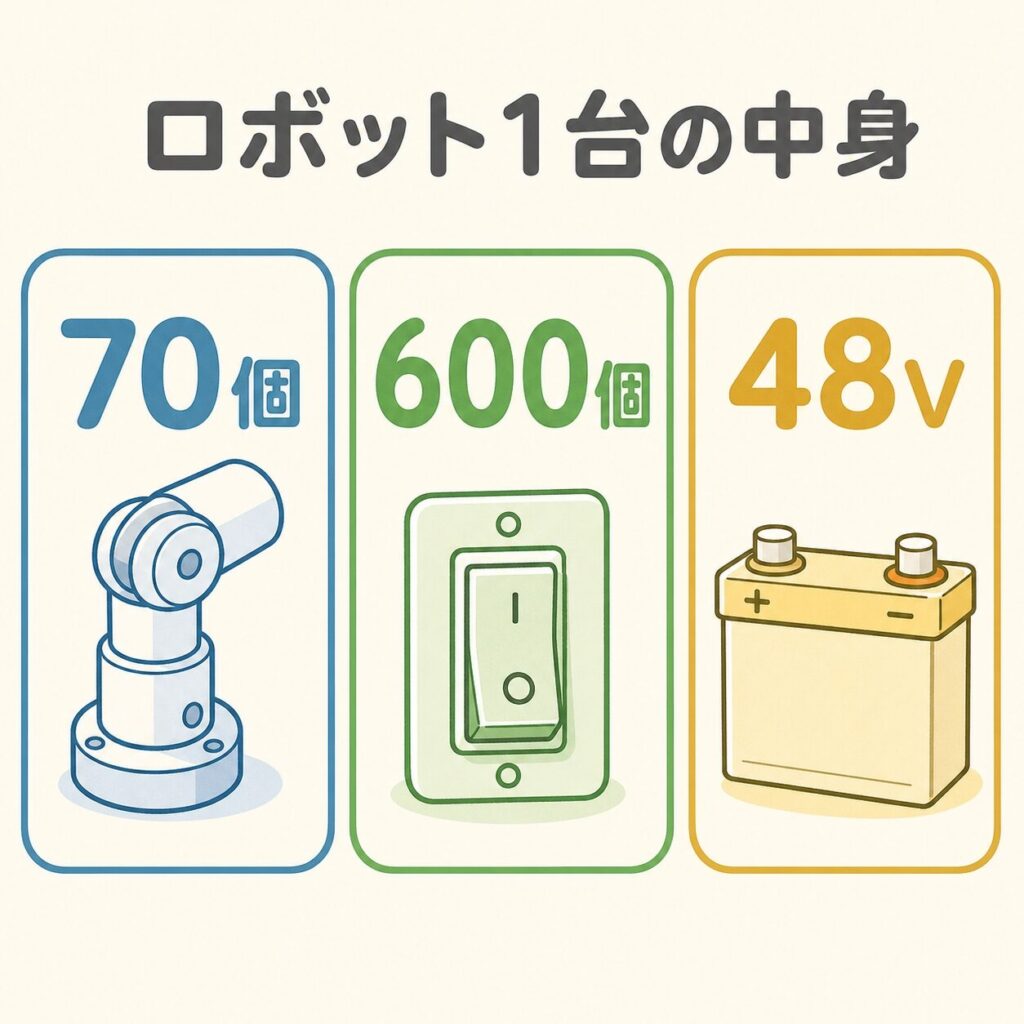
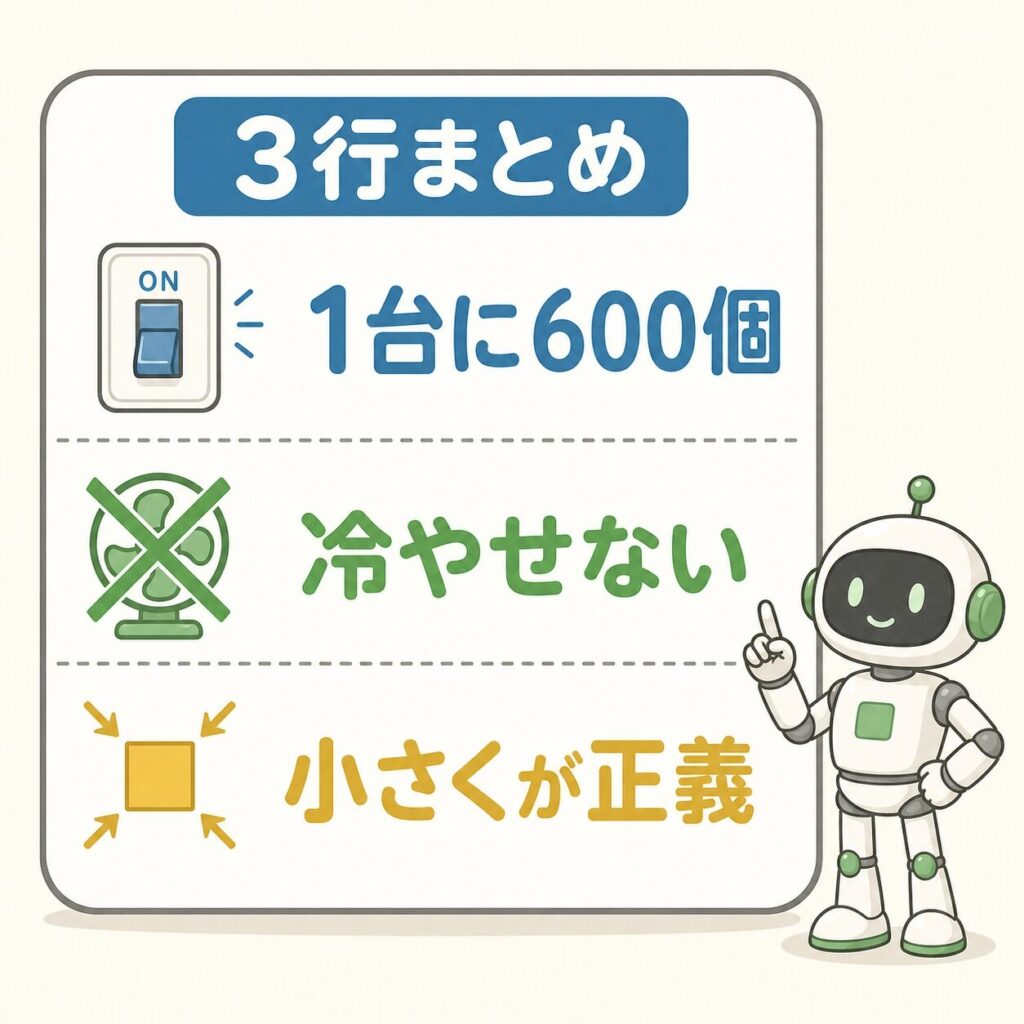
答えは、モーターと電池のあいだにある「インバータ」 という小さな回路にあります。70個以上の関節 があり、それを動かすために最大600個のパワースイッチ が必要になります。しかも、その一つひとつが関節の中という狭い密閉空間に押し込まれ、冷却ファンを付けることが許されません 。
あなたが今いる場所:AIインフラ > フィジカルAI > パワー半導体・駆動
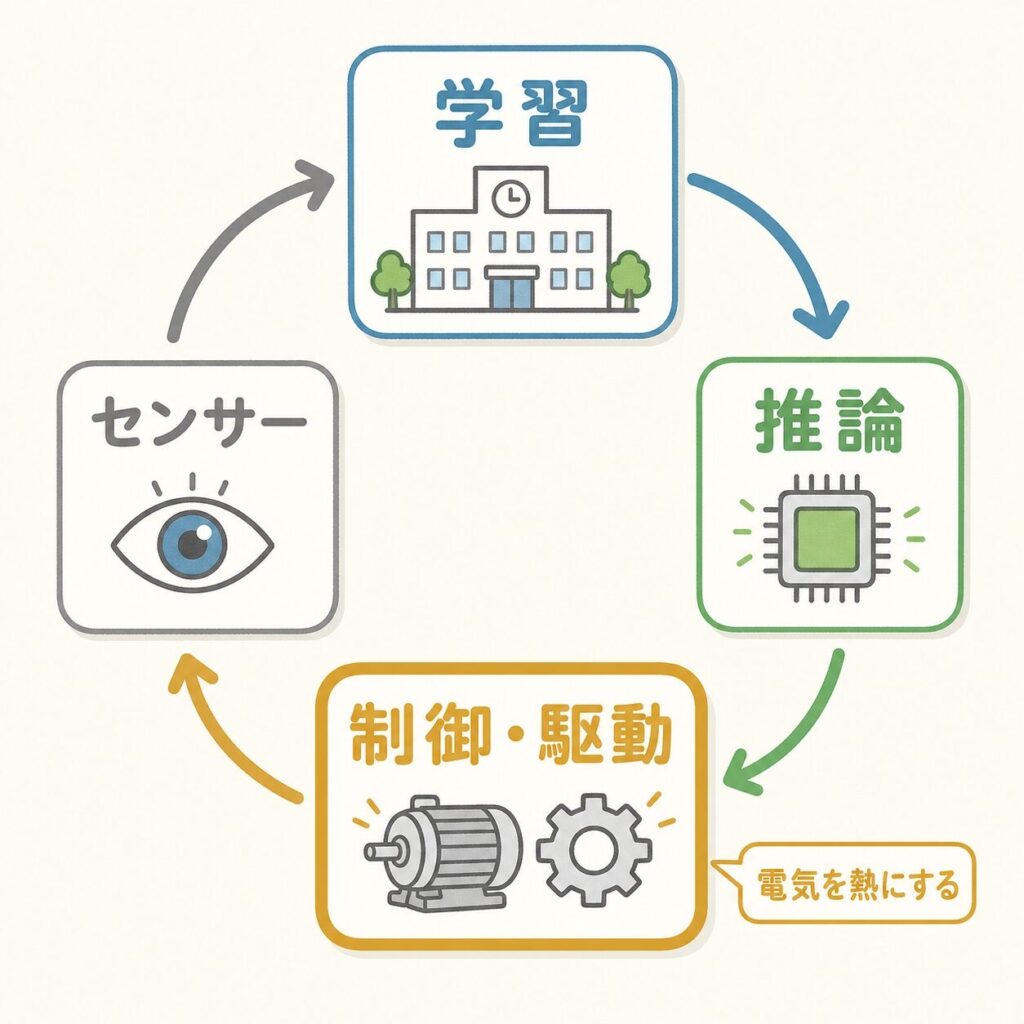
▼ 知能の循環(学習から現実世界へ、そして戻る)
学習(データセンター)
シミュレーション
推論(エッジ)
制御・駆動 ←ココ
現実世界での動作
センサーで観測→学習へ
▼ サプライチェーン(上流→下流)
半導体・電子部品 ←ココ
センサー・アクチュエータ
ロボット本体
システム統合(SIer)
現場・運用
先に結論:ロボットは「小さくて熱くならない」を要求する EVやデータセンターでパワー半導体が使われる理由は、主に「大電力を効率よく扱う」ためでした。ロボットの要求は、それとは少し違います。
EV・データセンター
電圧が高い(数百V〜)
大型ヒートシンクや水冷が使える
置き場所に余裕がある
主役はSiC・IGBT
ヒューマノイドの関節
電圧は低い(48Vが標準)
冷却ファンも液冷も使えない 関節の中にしか置けない
主役はGaN
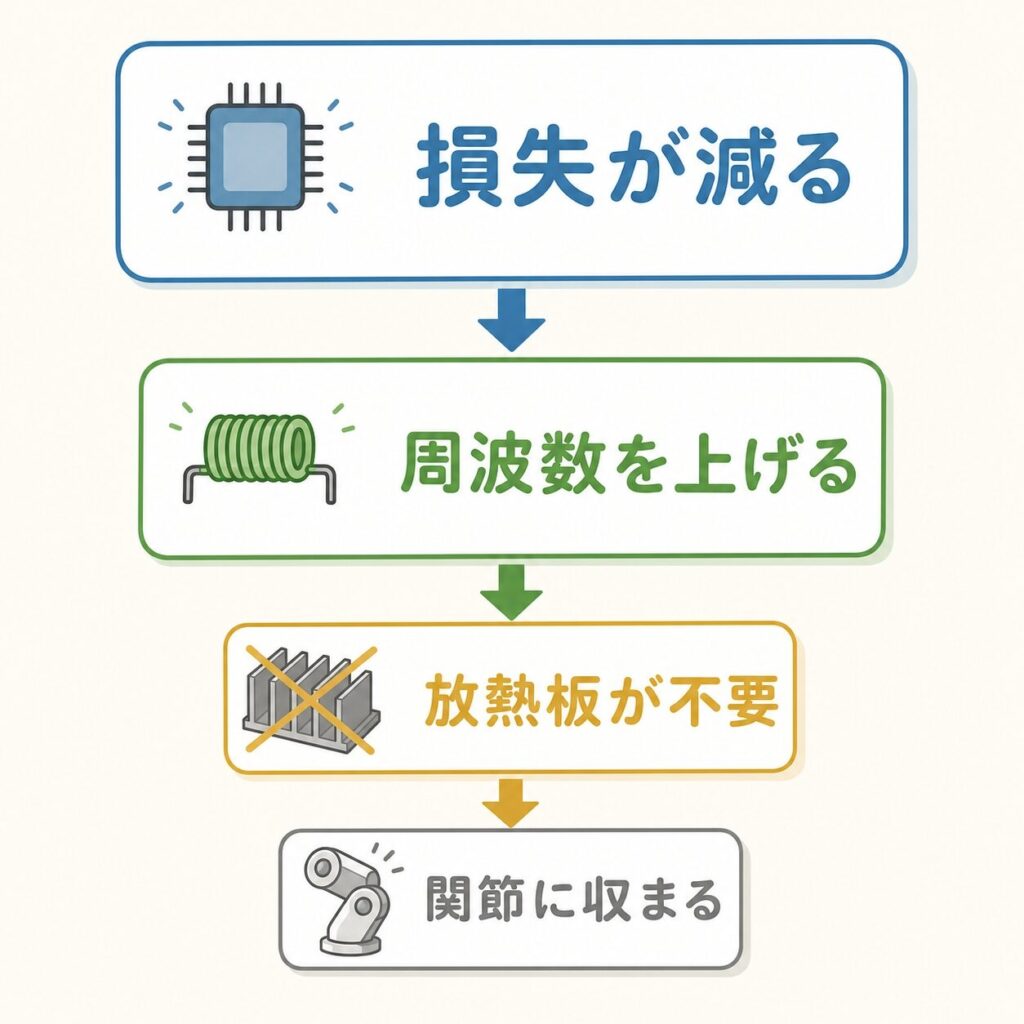
この記事の主張: ロボットがGaNを求めるのは「効率がいいから」だけではありません。効率がいい=発熱が少ない=放熱フィンを外せる=関節に収まる という、サイズの連鎖が本質です。パワー半導体は、ロボットの「体格」を決めている部品なのです。
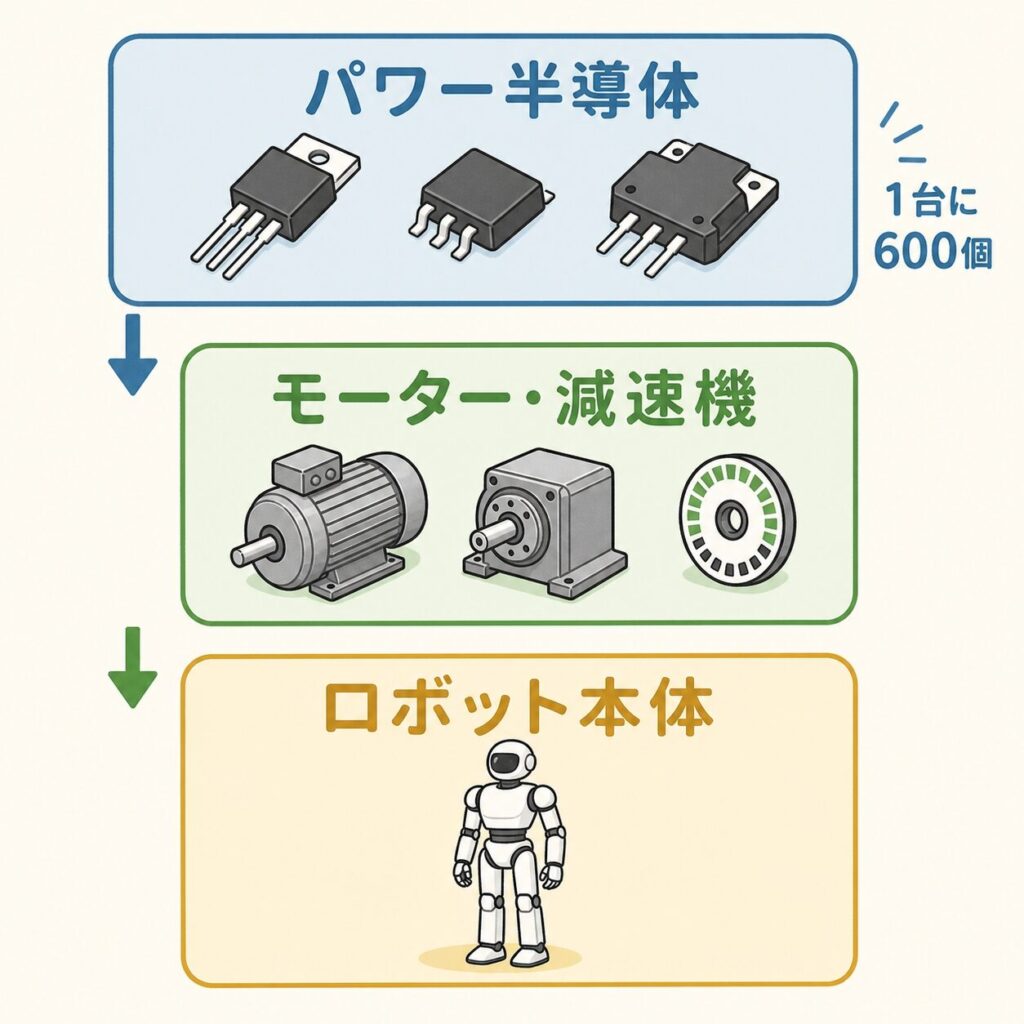
ロボット1台に、パワースイッチが600個 まず、数字で規模感をつかんでください。産業用ロボットアームの自由度(動かせる方向の数)は6〜12個ですが、ヒューマノイドは最大70個。桁が違います。
Texas Instrumentsの資料によれば、各関節のモーター出力は10W〜1.5kW程度 (最大で4kW)に分布します。電源電圧は48Vが標準で、電池残量に応じて39〜54V の範囲で変動します。感電リスクを抑えるSELV(安全超低電圧)の枠内に収めるため、60V未満に設計されるのが通例です。
ここに罠があります。 電圧が低いということは、同じ電力を出すのに電流を大きくするしかない ということです。最も過酷な条件(39V・4kW)では、なんと約102A が流れます。家庭のブレーカーが30Aや40Aであることを思えば、その2〜3倍の電流が、関節の中の小さな基板を通っていることになります。
※出典:Texas Instruments「ヒューマノイド ロボットのモーター制御」(JAJA810A, 2026年6月改訂)、Infineon Technologies「OktoberTech Tokyo 2025」講演内容。数値は設計上の目安であり、機種により大きく異なります。
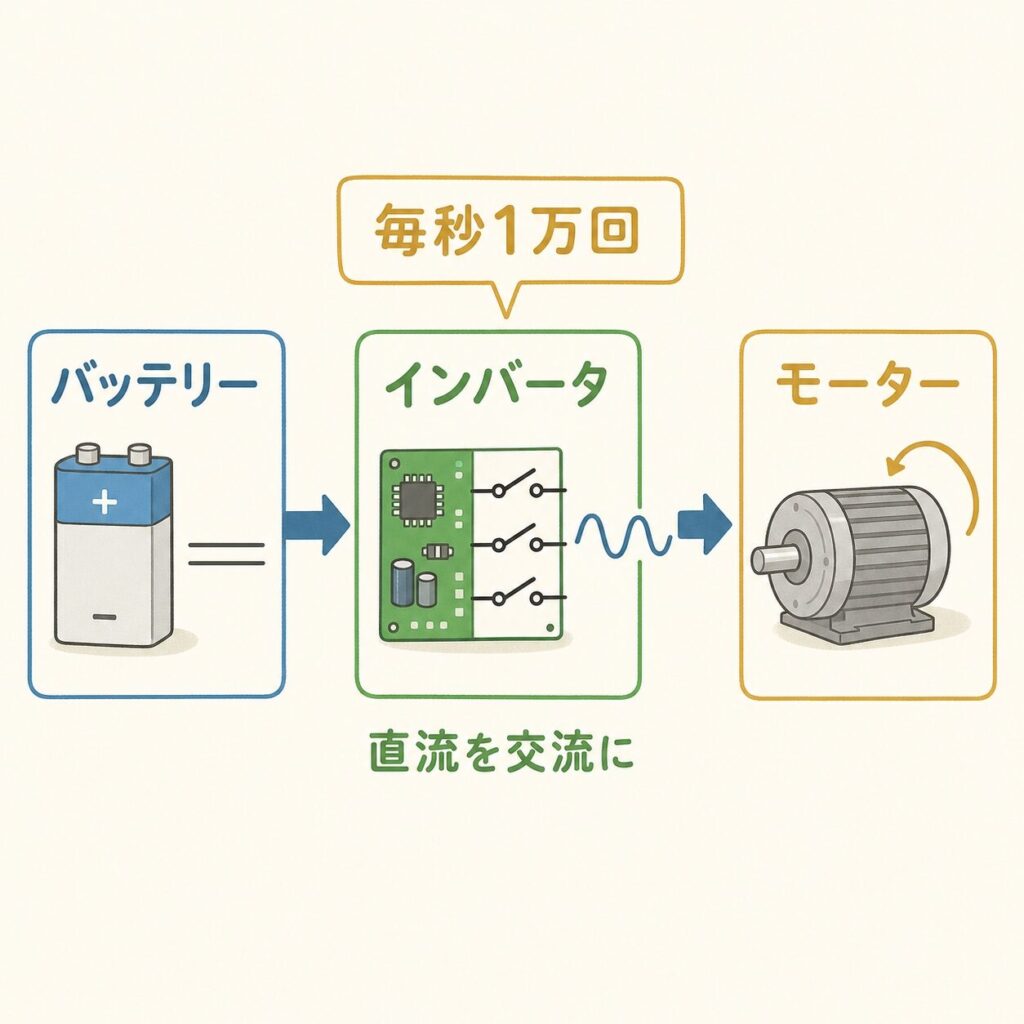
電池とモーターのあいだに何があるのか 「電池をモーターにつなげば回る」と思いがちですが、ロボットのモーター(ブラシレスDC/PMSM)はそのままでは1ミリも動きません 。間に必ずインバータ が必要です。
用語解説:インバータ
電池の直流(DC)を、モーターが必要とする交流(AC)に作り替える回路のこと。半導体スイッチを高速でON/OFFすることで、狙った電圧・周波数の波を「刻んで」作り出します。ロボットの関節1つに、最低6個のスイッチ(3相×上下)が入ります。
そして、このスイッチングは驚くほど高速です。TIの資料では、位置制御が1〜4kHz 、電流制御は10kHz以上 、PWM(スイッチングの刻み)は8〜32kHz とされています。1秒間に1万回以上、電流をON/OFFしている わけです。転びそうになったときに立て直せるかどうかは、この速さで決まります。
インバータの動作原理そのものを学びたい方は、姉妹ブログのインバータ回路の基本|単相ブリッジ・三相ブリッジの動作原理 で図解しています。
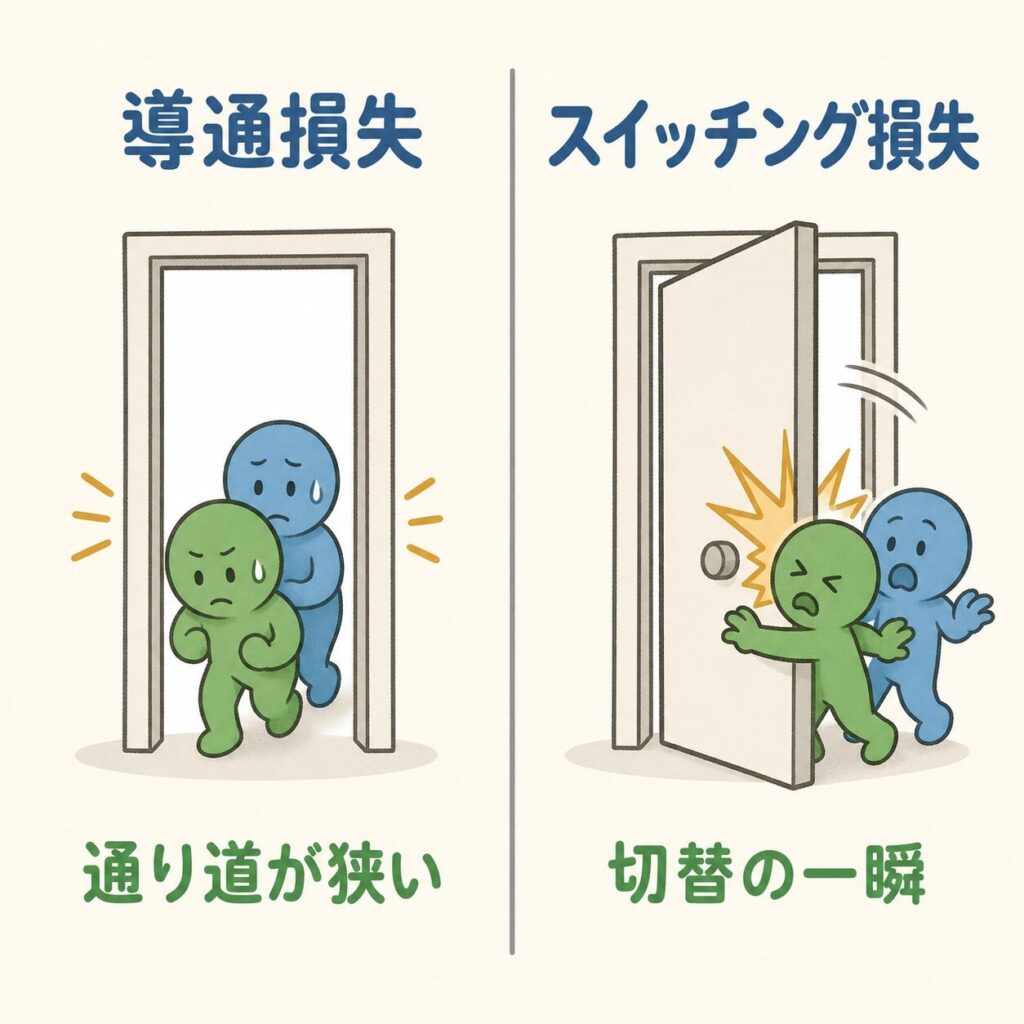
発熱の正体は「2種類の損失」 パワー半導体が熱くなる理由は、大きく2つに分けられます。ここを押さえると、なぜGaNなのかが一発で腑に落ちます。
① 導通損失 スイッチがONのあいだ、わずかな抵抗によって熱に変わる分。ドアが開いていても、通路がちょっと狭い ぶんだけ人がつっかえるイメージです。電流が大きいほど不利。
② スイッチング損失 ON/OFFが切り替わる一瞬 に発生する熱。ドアの開閉が遅いと、その瞬間に人がぶつかる イメージ。1秒に1万回以上やるので、積み上がると膨大になります。
ここがロボット設計の板挟み
スイッチング周波数を上げたい理由: 周波数を上げると、コイルやコンデンサといった周辺部品を小さくできます。関節に収めるには小型化が絶対条件です。でも上げられない理由: 周波数を上げるほどスイッチング損失が増え、発熱が跳ね上がります。従来のシリコンMOSFETでは、ここで頭打ちになっていました。スイッチング損失そのものを激減させる ことで解くのがGaNです。
損失計算の実務を知りたい方へ:スイッチング損失とは?導通損失との違いとざっくり計算 /なぜスイッチング周波数を上げたいのか?
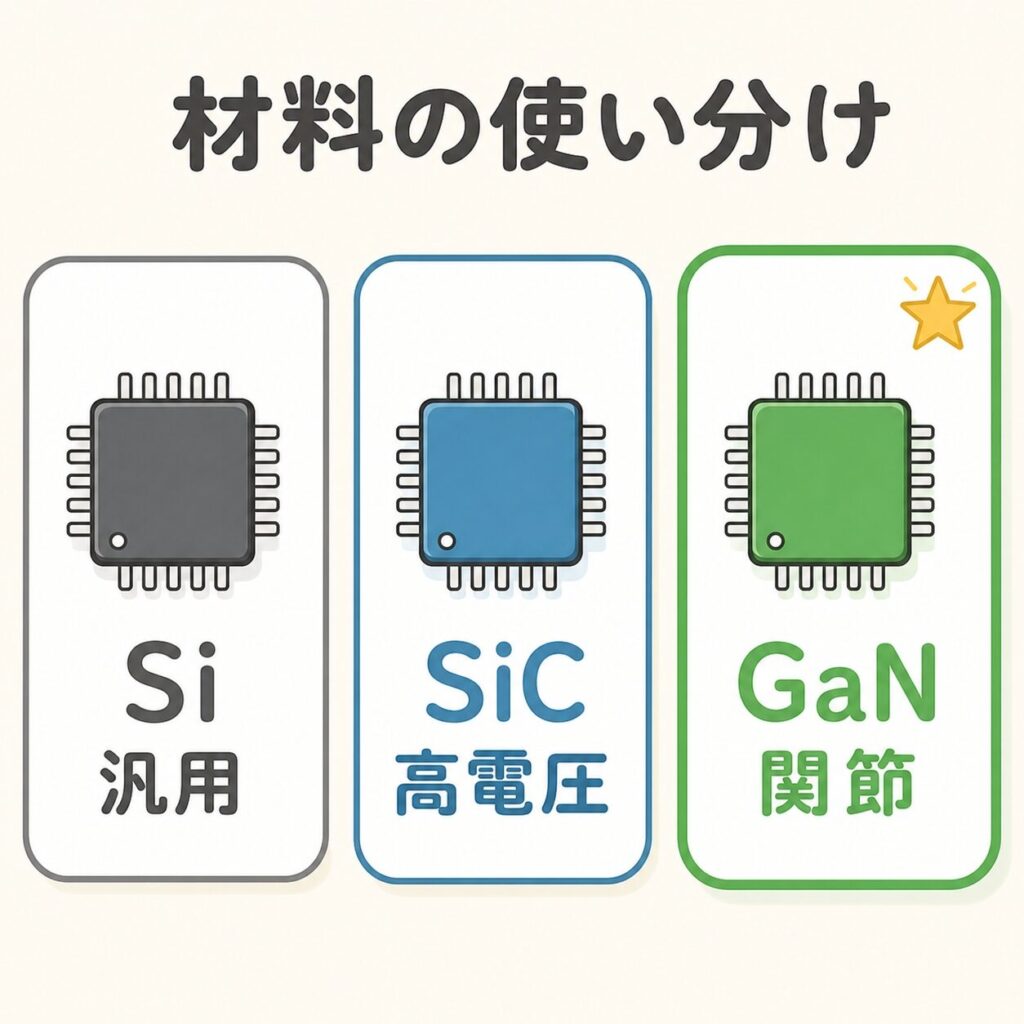
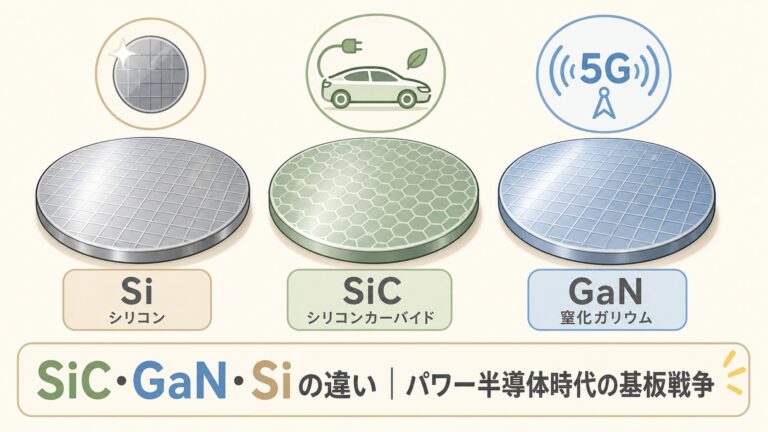
Si・SiC・GaNを3つの軸で比べる 「次世代パワー半導体」とひとくくりにされがちですが、SiCとGaNは得意な土俵がまったく違います 。ロボットの関節でGaNが選ばれるのは、下の表の一番下の行が理由です。
比較項目
Si(シリコン)
SiC
GaN
得意な電圧帯 〜600V 600V〜数kV 〜数百V スイッチング速度 中 速い 最速 スイッチング損失 大きい 小さい きわめて小さい 主な使いどころ 汎用ドライブ EV・産業・電源 充電器・ロボット関節 ロボット関節適性 △ 発熱が課題 ○ 高電圧側で活躍 ◎ 本命
TIの比較でも、GaN FETは「MOSFETと比べてスイッチング損失がきわめて小さく、温度に敏感なシステムで利点がある 」と明記されています。ロボットの関節はまさに「温度に敏感なシステム」の代表例です。
用語解説:GaN(窒化ガリウム)
ガリウムと窒素の化合物を使った半導体。シリコンより電子が動きやすく、高速なON/OFFが可能です。スマホの小型急速充電器が急に小さく軽くなったのは、この材料のおかげです。
材料そのものの違いをもっと深く:SiC・GaN・Siの違い|パワー半導体時代の基板戦争
「500円玉サイズ」が意味すること Infineonが2025年12月のイベントで示したのは、ロボットの関節に入るモーター駆動基板が500円玉ほどの大きさ だという実物でした。TIも、48V・1kWの関節向けリファレンス設計を直径70mmの円形基板 で実現しています。
なぜここまで小さくできるのか。順番はこうです。
STEP 1| GaNでスイッチング損失が小さくなる → 周波数を上げられる
STEP 2| 周波数が上がる → コイル・コンデンサが小さくなる
STEP 4| 基板が小さく軽くなる → 関節に収まる。ロボットが軽くなる
前回の記事で書いた「熱→重い→電流増→さらに熱」という負のスパイラルが、ここで逆回転を始める のがわかるでしょうか。GaNは単なる省エネ部品ではなく、スパイラルの入口を塞ぐ栓なのです。
見落とされがちな「55℃の壁」
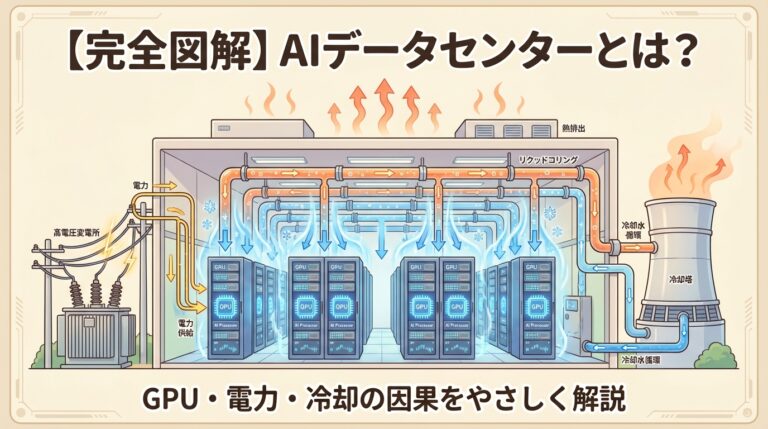
TIの資料には、設計者があまり語らない制約が明記されています。ロボットの外装表面が55℃を超えてはならない という条件です。人間の隣で働く機械なので、触れたときに火傷させてはいけません。「ファンや液体などの追加の冷却手段を含めないこと」 と釘を刺されている点です。データセンターなら液冷という切り札がありますが(液冷とは? )、ロボットにはそれがない。だから、そもそも熱を出さない部品を選ぶしかない のです。
熱設計の基礎から学びたい方へ:なぜ熱設計が必要なのか|パワー半導体が壊れるメカニズム /熱抵抗とは?「熱のオームの法則」で完全理解
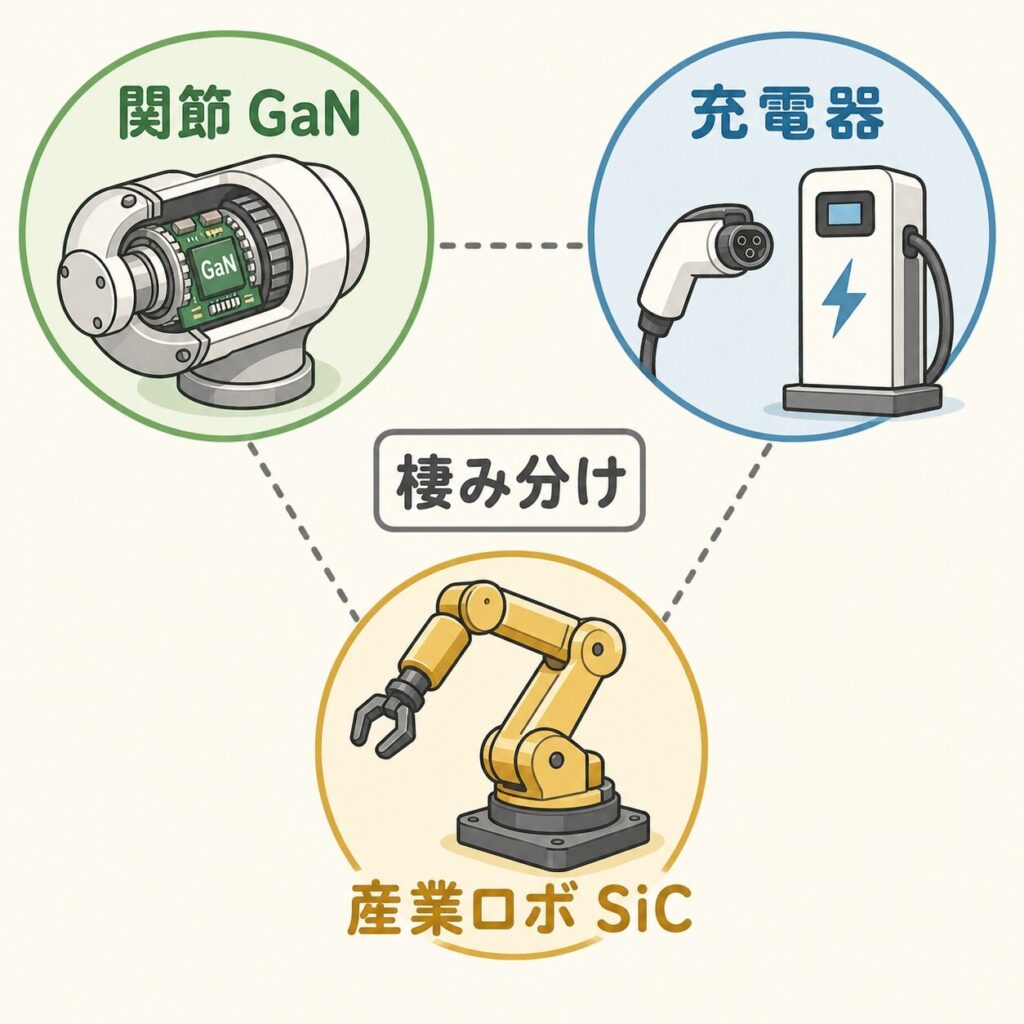
SiCの出番はどこにあるのか 「ロボット=GaN」と単純化すると、投資判断を誤ります。1台のロボットと、その運用システム全体を見渡すと、SiCにもはっきりした居場所があります。
関節の中(48V) GaNの主戦場。 低電圧・高周波・極小スペース。放熱フィンを消すことが最優先される場所です。
充電器・充電ステーション SiCとGaNの両方。 AC100/200Vから電池へ。バッテリー交換運用が広がれば、充電インフラ側の需要が増えます。
産業用ロボット・設備 SiC・IGBTが主役。 電源が壁から取れる据置型は電圧が高く、冷却の自由度もあります。ここは既存の実需。
見落とされがちですが、ロボットが増えるほど充電インフラも増えます 。1台が2〜4時間で電池切れになるということは、大量のロボットを回す現場には大量の充電器が必要だということ。ロボット本体より、こちらの数量のほうが読みやすい場合もあります。
デバイス選定の判断軸:IGBT vs MOSFETの使い分け|損失計算と選定フローチャート /ゲートドライバICとは?なぜマイコン直結ではダメなのか
関節の中を握るのは誰か
上流:パワー半導体・駆動IC
Infineon (IFX.DE):パワー半導体世界首位。CoolGaNでロボット向けを明確に狙うTexas Instruments (TXN):GaN内蔵ハーフブリッジと制御MCUを一体提案ローム (6963):SiC/GaN・ゲートドライバ。国産ヒューマノイド団体KyoHAに参画三菱電機 (6503)/富士電機 (6504):パワー半導体世界4位・5位ルネサス (6723):モーター制御MCUonsemi (ON)/STMicro (STM)
中流:モーター・関節・センサー
ニデック (6594):モーター世界大手ミネベアミツミ (6479):小型モーター・ベアリングハーモニック・ドライブ・システムズ (6324):波動歯車減速機。電流を減らす鍵ナブテスコ (6268):精密減速機多摩川精機 (非上場)・各社エンコーダ
下流:ロボット本体・統合
NVIDIA (NVDA):制御の上位層とエッジ推論を主導ファナック (6954)/安川電機 (6506):サーボ制御の蓄積Tesla (TSLA)Figure AI (非上場・米)、Unitree (非上場・中国):直接投資は不可
実需と思惑の線引きを。 GaNパワーデバイス市場は、TrendForceの予測で2024年の約3.9億ドルから2030年に約35.1億ドル(年率44%成長)とされますが、その主力は依然として充電器・車載・データセンター です。ロボット向けは「これから積み上がる」段階にあります。足元の事業環境は必ずしも良好ではありません 。「ヒューマノイド関連」という材料だけで判断せず、既存事業の収益構造を必ず確認してください。証券コード・数値は執筆時点のものであり、投資判断はご自身で最新のIR資料をご確認ください(筆者は投資助言を行う立場にはありません)。
あなたにとって、この話が何を意味するか
投資家の方へ
パワー半導体各社の決算・発表資料を読むとき、「ロボット向け」がどのセグメントに計上されているか を見てください。多くの場合、産業機器の中に埋もれています。分離して開示され始めたら、それは数量が立ってきたサインです。また、1台あたりのスイッチ数(最大600個)は台数×600 という掛け算が効くため、量産が始まったときの傾きが大きい構造だという点は押さえておく価値があります。
理工系の学生の方へ
この記事に出てきたのは、パワーエレクトロニクス・モータ制御・伝熱工学 という講義そのものです。GaNの高速スイッチングを扱うには、ノイズ対策や基板設計といった泥臭い知識が不可欠で、ここは実務経験が強く効く領域。派手さはありませんが、参入障壁が高く、代替されにくい専門性です。
製造業の技術者の方へ
48V・数十A・高周波・極小基板・機能安全(ISO 13849のPLd/CAT3相当が想定されています)。この組み合わせは、すでに車載やFAでやってきたこととかなり近い はずです。フィジカルAIは新しい技術の話に見えて、実は既存のパワエレ実務が横展開できる領域だと捉えると、自社の立ち位置が見えやすくなります。
よくある3つの誤解
「GaNはSiCの下位互換」
「効率が数%上がるだけの話でしょう」 放熱フィンの削除・基板の小型化・軽量化 という連鎖を引き起こします。「数%」が「関節に収まるか収まらないか」を分けます。
「ロボットが売れればパワー半導体メーカーの業績が跳ねる」
よくある質問(FAQ)
Q1. なぜロボットの電源は48Vなのですか?
A. 感電リスクを抑えるSELV(安全超低電圧)の枠内である60V未満に収めるためです。人の隣で働く機械なので、万一の接触時に危険が小さい電圧が選ばれます。ただし電圧が低い分だけ電流が大きくなり、発熱面では不利になるというトレードオフがあります。
Q2. ロボット1台にパワースイッチが600個も必要なのはなぜですか?
A. 関節1つを動かす3相インバータには最低6個のスイッチが必要です。関節が70個以上あり、冗長構成や補助回路も加わるため、Infineonは最大600個という数を挙げています。関節の数がそのまま半導体の数量に効いてくる構造です。
Q3. なぜロボットにはヒートシンクやファンを付けられないのですか?
A. 3つの理由があります。関節の内部にスペースがないこと、追加した部品の重量がそのまま消費電力の増加につながること、そしてファンや冷却液を動かす電力も限られた電池から出さねばならないことです。TIの設計指針でも、追加の冷却手段を前提にしないよう明記されています。
Q4. GaNを使えば稼働時間は何倍になりますか?
A. 「何倍」という単純な話にはなりません。前回の記事で見たとおり、ロボットの消費電力の大半はモーターが機械的な仕事と銅損に使う分であり、インバータの損失はその一部です。GaNの主な効果は、稼働時間の直接的な延長よりも小型化・軽量化と熱の余裕 であり、それが間接的に稼働時間に効いてくる、という理解が正確です。
Q5. 日本企業に勝ち目はありますか?
A. パワー半導体の世界シェアでは三菱電機(4位)、富士電機(5位)、東芝(6位)、ローム(8位)、ルネサス(14位)と日本勢5社がトップ20に入っており、技術基盤は厚いといえます。一方で中国勢の攻勢による価格競争は激しく、シェアと収益性は別問題です。減速機・モーター・ベアリングといった機構部品のほうが、より寡占度が高い領域だといえます。
この記事のテーマを、本でもっと深く PR(アフィリエイト広告)
ロボットの関節で比べたSi・SiC・GaNを、パワー半導体の基礎から整理したい方に。本書(技術評論社)では、電力変換の4つの方式や、パワーMOSFET・IGBTの構造に加え、「SiCパワー半導体とGaNパワー半導体」の章で、Siの材料特性の限界と、SiC・GaNそれぞれの製造方法と課題が取り上げられています。
¥1,430 (2026/10/07 01:15時点 | Amazon調べ)
ポチップ
S
シラス
電験三種・QC検定1級 / メーカーでパワエレ設計・品質保証 実務10年
メーカーで回路設計と生産技術(品質改善)に携わってきた経験をもとに、AIインフラを支える半導体・電力・冷却の仕組みを、図解でやさしく解説しています。
テーマ別に、もっと深く学ぶ 気になるところから読んでも大丈夫です。どの記事も、はじめての方にもわかるように図解で書いています。
エッジAIをもっと深く
つまずきやすい「違い」を解決
あわせて知りたい、隣のテーマ

コメント